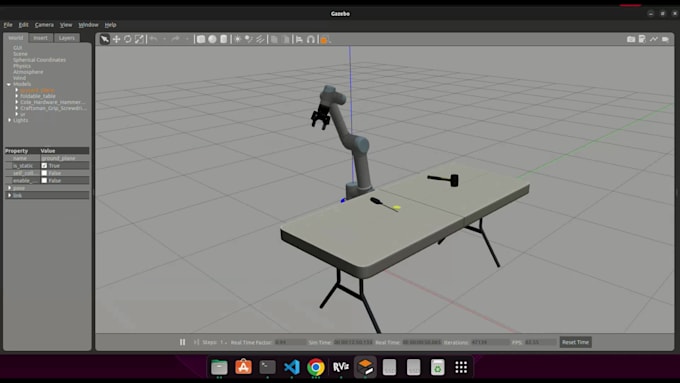
Vou ajudar a simular braços robóticos com planejamento de movimento e controle no ROS2 Gazebo. Posso entregar soluções personalizadas de acordo com suas necessidades.
- Simulação de braço robótico em ROS 2 com MoveIt e Gazebo
- Planejamento de trajetória e controle de movimento (usando planejadores do MoveIt)
- Configuração do modelo do robô URDF/XACRO
- Configuração de ambiente personalizado no Gazebo para testes
- Configuração de workspace limpo e modular no ROS 2
- Demonstração em vídeo da simulação em execução
- Suporte para modelos personalizados de manipuladores
Por que me escolher?
- Formação em engenharia de robótica
- Experiência com simulações em ROS2
- Pacotes ROS 2 limpos e escaláveis