Ver categorias
Explorar
Fiverr Pro
Português
$
USD
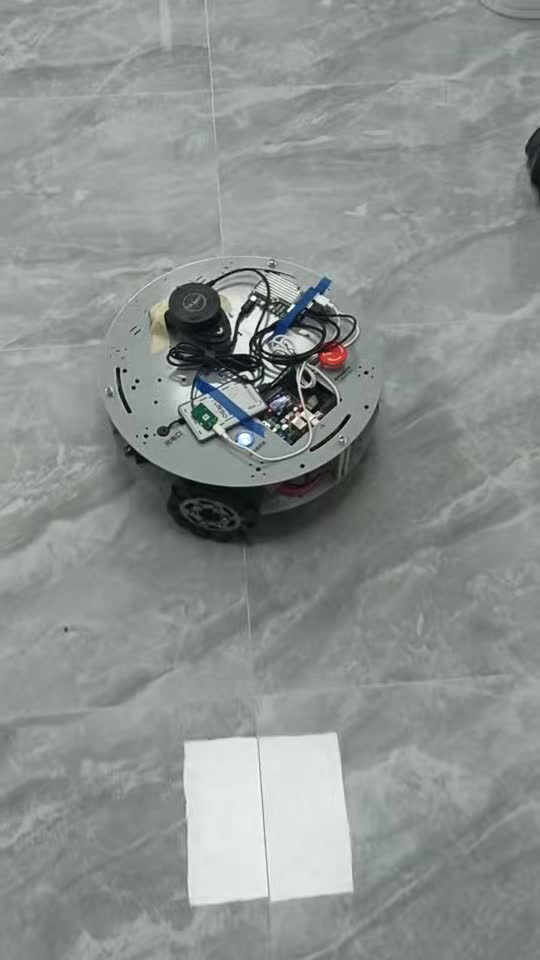
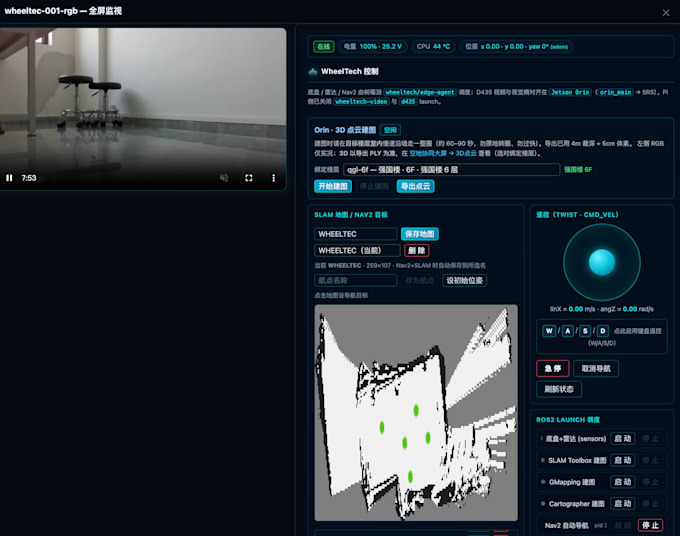
Tem um robô móvel Wheeltec mas está travado na configuração do ROS2, SLAM ou navegação autônoma? Posso ajudar.
Sou especialista em plataformas Wheeltec rodando ROS2 Humble e o stack oficial wheeltec_ros2 no Raspberry Pi e Jetson.
O que faço:
Compatível: kits Wheeltec Mecanum, Omni e Ackermann com wheeltec_ros2 oficial.
Você fornece: modelo do robô, acesso SSH/VNC e seu objetivo.
Você recebe: arquivos de launch funcionando, mapa salvo (Standard+) e um breve guia de execução.
Envie uma mensagem com o modelo do seu Wheeltec antes de fazer o pedido, para eu confirmar o escopo e o prazo.