Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Design de PCB, Sistemas Embarcados e Desenvolvimento de Firmware
OLÁ GRANDE COMPRADOR,
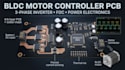
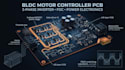
Eu projeto hardware personalizado de controle de motor BLDC e eletrônica de potência para robótica, drones, mobilidade elétrica, bombas, ventiladores, atuadores, automação e sistemas eletromecânicos exigentes.
O que eu ofereço:
Arquitetura completa de hardware de controle de motor, não apenas layout de PCB. Isso inclui estágios de potência de inversor trifásico, seleção de MOSFET IGBT, design de acionamento de gate, controle FOC de seis passos, PWM, detecção de corrente por shunt, interfaces Hall/encoder ou sem sensor, otimização do DC-link, entrada de bateria, conversão DC-DC, proteção, interfaces de frenagem regenerativa, integração MCU, layout de PCB multicamada, BOM, Gerbers e dados de fabricação.
Por que minha abordagem:
Eu projeto as interfaces críticas entre potência, controle e mecânica. Laços de comutação, temporização do acionamento de gate, caminhos de corrente, aterramento, creepage/clearance, caminhos térmicos, estresse dos componentes e EMI EMC são considerados juntos para reduzir retrabalhos e criar um protótipo mais confiável.
Envie sua ficha técnica do motor, classificação de voltagem, corrente, potência, RPM, método de controle, requisitos de sensor e restrições mecânicas para começar.
OBRIGADO.
Tradução automática
Você pode projetar um controle de BLDC completo?
Sim. Posso desenvolver o estágio de potência, drivers de gate, detecção, proteção, seção de MCU/controle e PCB de acordo com as especificações do motor.
Você pode projetar controladores FOC?
Sim, a arquitetura baseada em FOC pode ser incorporada onde o motor, a detecção e os requisitos de MCU suportarem.
Você pode projetar hardware de inversor trifásico?
Sim. Posso desenvolver estágios de potência de MOSFET/IGBT trifásicos com arquitetura adequada de acionamento de gate e detecção.
Você pode trabalhar com sensores Hall ou encoders?
Sim. Interfaces de Hall, encoder e outros feedbacks de posição podem ser incorporadas ao controle.


