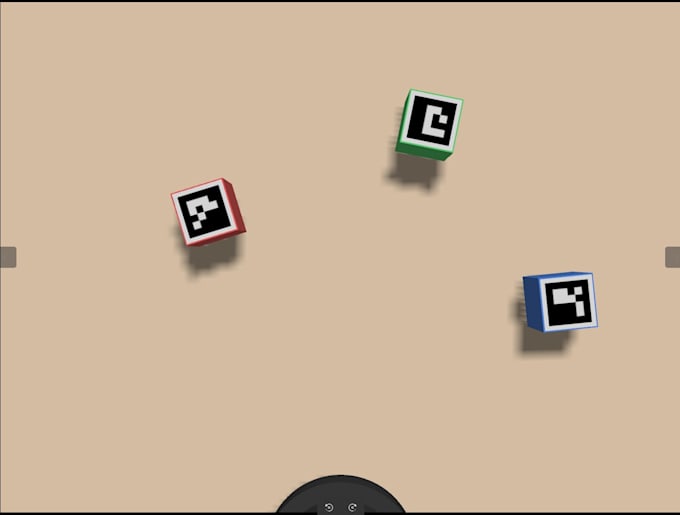
Oi, sou Vedant, desenvolvedor de robótica que transforma ideias em robôs funcionando, testados primeiro na simulação, depois no hardware real.
Eu já construí software de robótica numa empresa, criei ...
Entenda o seu objetivo: você compartilha o tipo de robô, requisitos e quaisquer arquivos existentes. Eu confirmo o plano, o cronograma e o preço antes de começar.
Desenho: eu planejo a estrutura do software e escolho as ferramentas certas para o seu projeto.
Construir na simulação: eu desenvolvo e testo tudo no Gazebo primeiro, para pegar bugs cedo.
Compartilhar o progresso: você recebe atualizações regulares e demos, e pode dar feedback ao longo do caminho.
Testar e refinar: eu corrijo problemas e melhoro o desempenho até que funcione de forma confiável.
Entrega: você recebe código limpo e documentado, um guia de configuração e suporte para colocar em funcionamento no seu hardware