Ver categorias
Português
$
USD
Conecte-se à sua IA
Engenheiro de Robótica, ROS2, Especialista em Sistemas Embarcados
Lutando com quedas de rede de alta latência ou interfaces hardware-para-software quebradas? Vamos fechar essa lacuna.
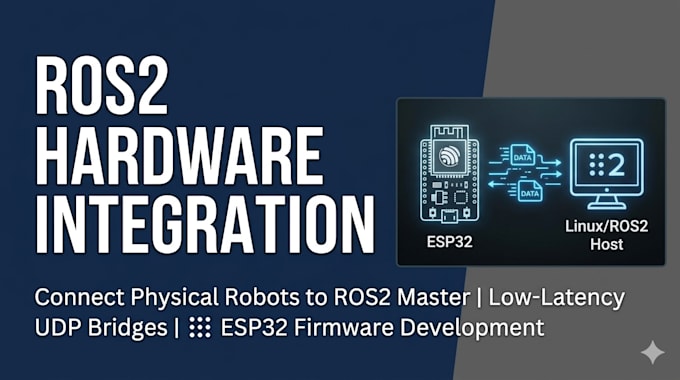
Sou engenheiro de robótica especializado em integração de sistemas físicos de baixa latência. Projeto pontes de comunicação em tempo real para conectar seu hardware diretamente a uma máquina hospedeira mestre ROS2.
️ Capacidades técnicas centrais:
Por que fazer parceria comigo?
Observação: configurações de hardware reais exigem avaliação estrutural específica. Envie-me suas informações de fiação e configurações de computação antes de fazer o pedido.
Plataforma:
ESP32
Especialidade:
Desenvolvimento de firmware
•
Depuração
•
ROS
Tradução automática
Preciso enviar meu hardware para você?
• Não. Trabalharemos inteiramente via integração de rede remota. Vou fornecer o firmware otimizado do ESP32 e os nós do workspace mestre ROS2 [Declaração Explícita]. Você os executará localmente, e depuraremos qualquer estado de temporização de hardware ou comunicação de rede via compartilhamento de tela ou logs de texto detalhados.
