Eu sou Arslan
Engenheiro Elétrico/ Robótica
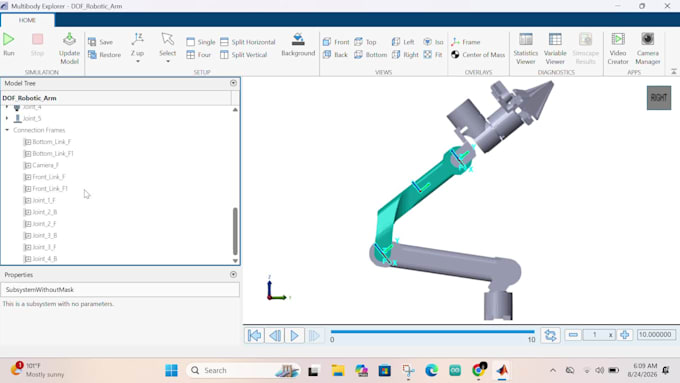
Vou projetar, desenvolver e simular modelos de robôs em ROS2 usando URDF, STL e XML, e integrar controladores PID para controle de movimento preciso. Quer você precise de uma descrição de robô simples ou de uma simulação completa em ROS2 com Gazebo, eu vou fornecer uma solução profissional sob medida para o seu projeto.
O que eu ofereço:
- modelagem de robôs com URDF / STL / XML
- pacotes de descrição de robôs ROS2
- integração de simulação Gazebo & RViz
- documentação e orientação para configuração
Por que me escolher:
- sólida experiência em programação de robótica & ROS2
- entrega rápida e comunicação clara
- soluções 100% personalizadas para o seu projeto
Eu garanto que o seu sistema robótico rode sem problemas em ROS2 com controle PID e suporte à simulação.
Fique à vontade para entrar em contato antes de fazer o pedido para discutir seus requisitos.