Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Engenheiro de Firmware UAV para PX4 ArduPilot Betaflight ESC e Controle de Movimento

Tradução automática
Você desenvolve firmware de controle de motor BLDC ESC com detecção de corrente?
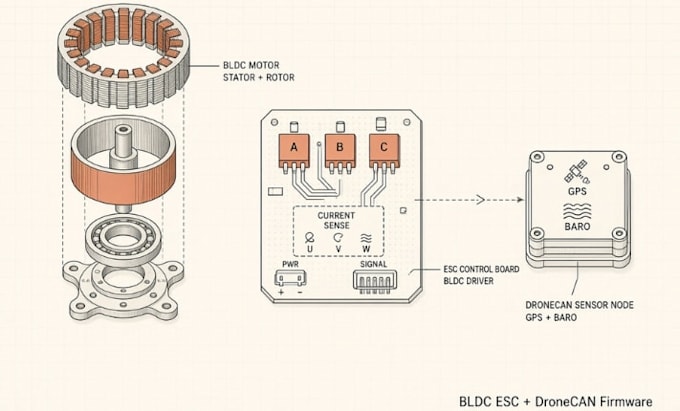
Sim. Implemento detecção de corrente, controle de velocidade/torque em malha fechada, lógica de inicialização e proteção completa (sobrecorrente, sobretensão, thermal, travamento) para aplicações de drone e robótica com BLDC ESC.
Você pode criar firmware periférico DroneCAN ou UAVCAN?
Sim. Desenvo DroneCAN UAVCAN nós sensores, módulos GPS/barômetro/energia e periféricos inteligentes com mensagens padrão, status de nó, parâmetros e suporte ao bootloader CAN para ArduPilot e PX4.
Quais recursos de proteção estão incluídos no firmware do ESC?
Normalmente inclui proteção contra sobrecorrente, sobretensão, subtensão, limites térmicos, detecção de travamento e desligamento seguro para manter o motor e a bateria protegidos sob carga.
Você suporta sintonia de PID e controle em malha fechada?
Sim. O firmware inclui laços PID configuráveis para controle de velocidade e corrente, com orientações sobre ajuste para o seu motor e aplicação específica.
O firmware vai funcionar com meu controlador de voo existente ou controlador robótico?
Sim. Eu foco em plataformas STM32 comuns e desenho a interface para PWM, protocolos digitais ou integração completa DroneCAN para se conectar de forma limpa a controladores modernos.
