Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Assistente Virtual, Entrada de Dados, Design 3D e Programação
Você está trabalhando no projeto de um manipulador robótico, tarefa acadêmica ou tese e precisa de modelagem cinemática precisa?
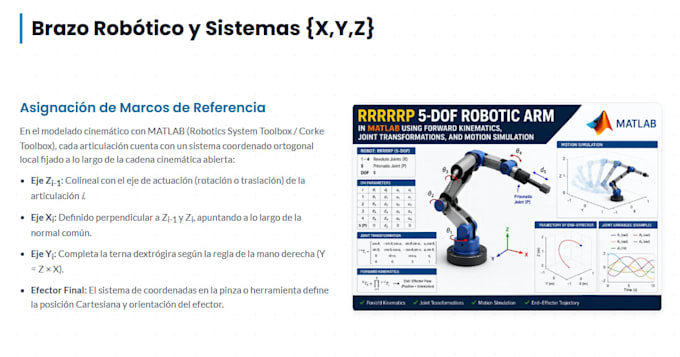
Sou especialista em robótica e cinemática matemática. Vou desenvolver, calcular e validar as equações cinemáticas para seu braço robótico articulado (de 2 a 6 graus de liberdade).
O que posso fazer por você:
Frame Assignment: Posicionamento correto do quadro de coordenadas com base nas convenções padrão ou modificadas de Denavit-Hartenberg.
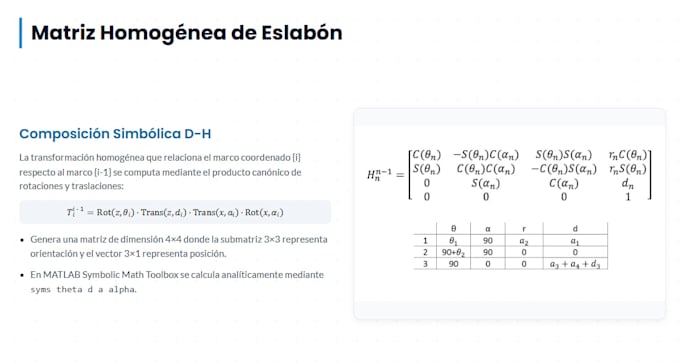
Tabela de Parâmetros DH: Comprimentos de links precisos, torções, offsets e ângulos das juntas.
Matrizes de Transformação Homogênea (MTH): Matrizes de transformação passo a passo do base até o efetor final (T0_n).
Cinemática direta (MCD): Cálculo direto de posição e orientação.
Cinemática inversa (MCI): Soluções geométricas e analíticas, identificando o espaço de trabalho acessível e múltiplas configurações de juntas (cotovelo para cima/para baixo).
Cinemática diferencial: Jacobiano geométrico/analítico, análise de configuração singular e mapeamento de velocidade.
Implementação de código e simulação: Código personalizado em MATLAB (Robotics Toolbox ou scripts nativos) / Python com visualização gráfica 3D.
O que você receberá:
1. Matemática bem documentada
_k2jvqc.jpg)
Marcas de dispositivos:
KUKA
•
Yaskawa
Linguagem de programação:
MATLAB
Software:
Matlab
| (1) | ||
| (0) | ||
| (0) | ||
| (0) | ||
| (0) |
admiral_hik

Polônia
Amazing work! Fast and great help!
US$ 50
Preço
1 dia
Tempo
| (1) | ||
| (0) | ||
| (0) | ||
| (0) | ||
| (0) |
admiral_hik
Polônia
Amazing work! Fast and great help!
US$ 50
Preço
1 dia
Tempo