Ver categorias
Explorar
Fiverr Pro
Português
$
USD
design de pcb, desenvolvimento de sistemas embarcados e firmware
BEM-VINDO!
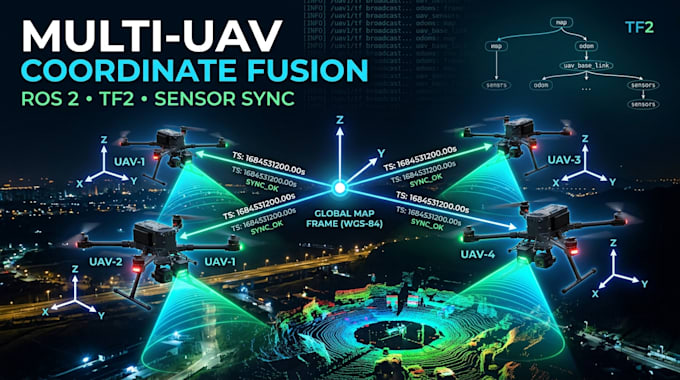
Precisa de sincronização confiável de sensores, transformações TF2 ou fusão de coordenadas para seu robô ROS 2 ou sistema multi-UAV? Posso ajudar a construir, depurar e integrar soluções robustas de ROS 2 para drones, robôs, sistemas autônomos e aplicações de fusão de sensores.
O que posso fazer:
Por que escolher meu serviço?
Você recebe um trabalho de ROS 2 limpo, modular e bem documentado, focado em precisão, confiabilidade e fácil integração. Posso trabalhar com projetos existentes ou desenvolver a solução necessária do zero.
Entregáveis:
Pacotes/nós ROS 2 funcionando, configuração de TF2, implementação de sincronização/fusão, arquivos de lançamento, documentação e orientações de teste.
Envie uma mensagem antes de fazer o pedido para que eu possa revisar sua configuração de ROS 2 e recomendar o pacote adequado.


Tradução automática
Você consegue desenvolver sincronização de sensores ROS 2?
Sim. Posso sincronizar streams de sensores como LiDAR, câmeras, IMU, GPS/GNSS e outros no ROS 2.
Você consegue corrigir erros de TF2 no ROS 2?
Sim. Posso diagnosticar árvores TF2, transformações ausentes, incompatibilidades de quadros e problemas de temporização de transformações.
Você trabalha com sistemas multi-UAV?
Sim. Posso desenvolver soluções de quadros de coordenadas e fusão de sensores para múltiplos UAVs ou drones.
Você consegue sincronizar dados de câmera, LiDAR e IMU?
Sim. Posso criar pipelines de sincronização de timestamps e mensagens para dados de sensores no ROS 2.
Você consegue trabalhar com sistemas de coordenadas GPS ou GNSS?
Sim. Posso ajudar a integrar dados de GPS/GNSS com quadros e transformações de coordenadas do ROS 2.
Você consegue desenvolver nós de fusão de sensores no ROS 2?
Sim. Posso criar nós modulares no ROS 2 para sincronização, transformação e fusão de sensores.
Você consegue resolver problemas de quadros de coordenadas no ROS 2?
Sim. Posso solucionar problemas com IDs de quadros, relacionamentos TF2, timestamps e alinhamento de coordenadas.
Você suporta drones e robôs autônomos?
Sim. O serviço é adequado para UAVs, UGVs, robôs e outras plataformas autônomas usando ROS 2.
Você consegue integrar sua solução ao meu projeto existente de ROS 2?
Sim. Posso trabalhar com um workspace, pacotes, tópicos, nós e arquivos de lançamento já existentes.
Você consegue desenvolver o sistema completo de fusão de sensores multi-UAV?
Sim. Projetos premium podem combinar sensores sincronizados, TF2 e coordenadas compartilhadas de múltiplos UAVs.