Ver categorias
Português
$
USD
Conecte-se à sua IA
Engenheiro de Robótica e Sistemas Embarcados, ROS 2, Visão Computacional, Fusão de Sensores
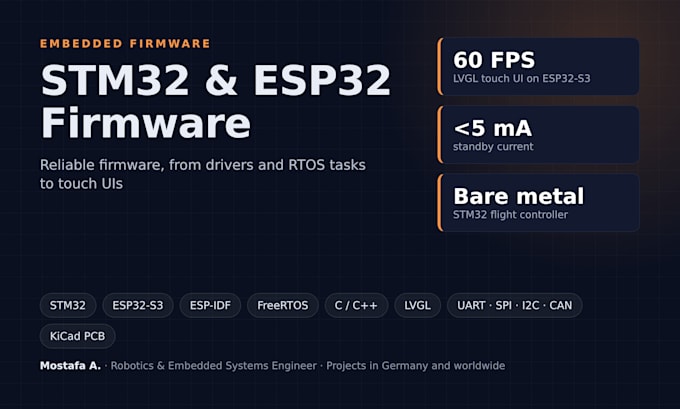
Precisa de firmware que rode de forma estável na sua placa? eu escrevo firmware embarcado para STM32 e ESP32, desde drivers únicos até dispositivos completos.
O que eu posso fazer:
- Drivers para sensores, displays e motores (I2C, SPI, UART, CAN)
- Design de tasks FreeRTOS, temporização e gerenciamento de energia
- ESP32 com ESP-IDF: Wi-Fi, MQTT e armazenamento NVS
- Interfaces de toque com LVGL
- Controles bare-metal STM32 (PID, fusão de sensores)
- Depuração de falhas, bugs de temporização e problemas de comunicação
Resultados recentes:
- Produto com display sensível ao toque ESP32-S3: LVGL a 60 FPS, resposta ao toque < 50 ms, modo de espera < 5 mA
- Controlador de voo para quadricóptero com fusão de IMU e barômetro e estação terrestre ao vivo
- Plataforma de equilíbrio com bola STM32 com PID, LQR e filtragem de Kalman
- Placa controladora ESP32-S3 + STM32 de 4 camadas projetada no KiCad
Você recebe código-fonte limpo e comentado, instruções de build e um relatório de teste curto.
Por favor, me avise antes de realizar o pedido com o seu board, MCU e o que o firmware precisa fazer.
Plataforma:
STM32
Sensores:
Acelerômetro
•
Camera
•
Lidar
•
Localização
•
Giroscópio
•
Pressão
Tradução automática
Você precisa do meu hardware para trabalhar nele?
Ajuda, mas nem sempre é necessário. Muitas vezes uso a mesma placa de desenvolvimento que você ou testo com seus logs e vídeos. Para testes finais em placas personalizadas, enviar uma unidade ou uma ligação rápida enquanto você grava funciona bem.
Quais ferramentas e frameworks você usa?
STM32CubeIDE, Keil e PlatformIO para STM32, ESP-IDF e Arduino para ESP32, FreeRTOS, LVGL e KiCad para placas. Posso combinar com seu toolchain existente.
Você também consegue desenhar a PCB?
Sim, para placas MCU. Eu projetei uma placa controladora ESP32-S3 e STM32 de 4 camadas no KiCad. Manda seus requisitos que eu faço um orçamento separado.
