Ver categorias
Português
$
USD
Conecte-se à sua IA
Engenheiro de Robótica e Sistemas Embarcados, ROS 2, Visão Computacional, Fusão de Sensores
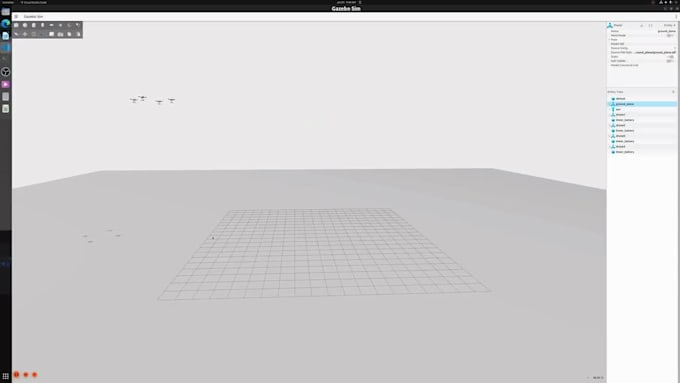
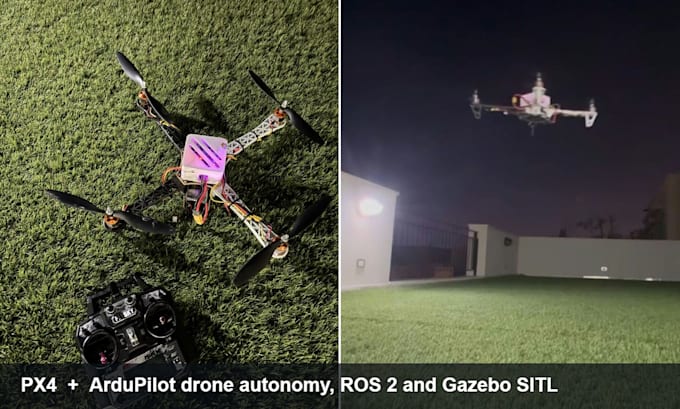
Precisa que seu drone voe sozinho, siga um alvo ou rode seu código a bordo? Eu construo e debugo a autonomia PX4 e ArduPilot, e eu teste em simulação antes de colocar no seu airframe.
O que eu posso fazer:
Trabalhos relevantes:
Por favor, me mande uma mensagem antes de pedir com seu autopiloto, airframe e o que o drone deve fazer, para eu confirmar o pacote certo.

Plataforma:
Raspberry Pi
Especialidade:
Desenvolvimento de firmware
•
ROS
•
Robótica
Tradução automática
Você trabalha com drones reais ou só em simulação?
Ambos. Eu desenvolvo e testo em SITL primeiro para que nada arriscado chegue ao seu equipamento, depois apoio seus testes de voo remotamente via logs de voo, videochamadas e alterações de parâmetros.
PX4 ou ArduPilot, qual você usa?
Ambos. Se ainda não escolheu, vou recomendar um com base no seu airframe, payload e missão, e explicar as trade-offs antes de começarmos.
O que você precisa de mim para começar?
Seu autopiloto e versão de firmware, tipo de airframe, computador acompanhante se tiver, e uma breve descrição da missão. Logs de voo (.ulg ou .bin) e vídeos ajudam muito na hora de debugar.