Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Soluções criadas com paixão entregues com habilidade
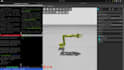
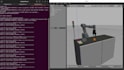
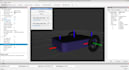
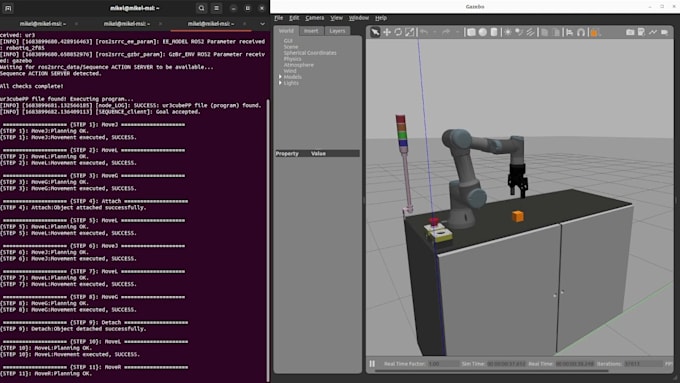
Se você tem um modelo CAD de qualquer braço robótico, manipulador, robô móvel ou drone, eu vou converter para URDF (Arquivo de Descrição de Robô Unificado), que é o formato de arquivo mais usado para simulações de dinâmica de múltiplos corpos, e realizar a simulação em qualquer motor de física (Unity3D, Gazebo, PyBullet etc.). Usando essas técnicas, você pode testar seu sistema na simulação antes de colocar qualquer coisa em um robô real.