Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Design de PCB, sistema embarcado, engenharia eletrônica e desenvolvimento de firmware
Olá,
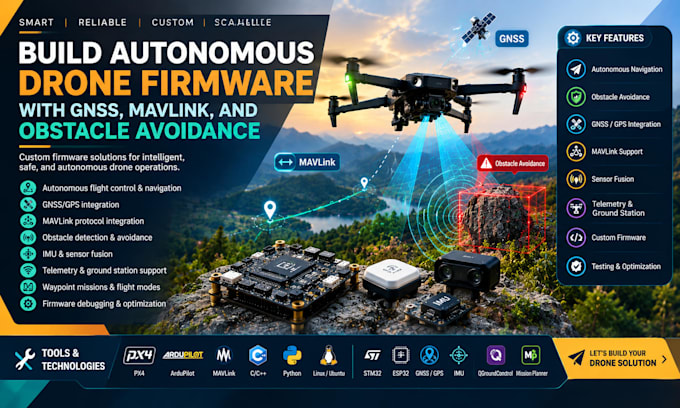
Você está procurando um firmware robusto para drone autônomo que ofereça navegação precisa, telemetria e controle de voo inteligente? Eu sou especialista em firmware embarcado personalizado para projetos de UAV e drone, adaptado ao seu hardware e necessidades.
O QUE VOCÊ RECEBE:
FERRAMENTAS & TECNOLOGIAS:
PX4, ArduPilot, MAVLink, C/C++, Python, Linux/Ubuntu, STM32, ESP32, GNSS/GPS, IMU, QGroundControl, Mission Planner e simulações HIL.
POR QUE ESCOLHER MIM?
Eu ofereço soluções de firmware embarcado estruturadas, confiáveis, com comunicação clara, depuração detalhada e integração com hardware.
Tem um projeto de drone autônomo em mente? Entre em contato comigo com seus requisitos, especificações de hardware e documentação do projeto, e vamos trabalhar juntos para realizar isso.
Tradução automática
O que você precisa para começar meu projeto de firmware de drone?
Por favor, forneça seu controlador de voo/MCU, hardware do drone, sensores, módulo GNSS, firmware ou código existente, interfaces de comunicação e requisitos do projeto.
Você consegue desenvolver firmware personalizado para drone autônomo?
Sim. Posso desenvolver e personalizar firmware para navegação autônoma, controle de voo, telemetria, missões de waypoints, integração de sensores e outros requisitos específicos do projeto.
Você trabalha com PX4 e ArduPilot para desenvolvimento de drones autônomos?
Sim. Posso trabalhar com PX4 e ArduPilot para configuração, personalização, integração MAVLink, depuração, simulação e desenvolvimento de voo autônomo.
Você consegue integrar GNSS e MAVLink?
Sim. Posso integrar GNSS/GPS para posicionamento e navegação precisos, junto com MAVLink para telemetria, controle de missão, comunicação com estação terrestre e troca de dados com o controlador de voo.