Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Tutor especialista em Engenharia Elétrica, Teoria de Circuitos, MATLAB e Eletrônica
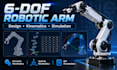
Você está procurando um Engenheiro Elétrico para desenvolver um modelo de braço robótico, resolver cinemática direta ou inversa ou criar uma simulação de robótica?
Eu forneço soluções personalizadas de engenharia robótica para pesquisadores, engenheiros, desenvolvedores e projetos de automação.
MEUS SERVIÇOS INCLUEM:
POR QUE ESCOLHER O MEU SERVIÇO?
Tenho formação de mestrado em Engenharia Elétrica e experiência em educação em engenharia e resolução de problemas matemáticos.
Eu me concentro em cálculos precisos, documentação técnica clara e soluções personalizadas para a configuração do seu braço robótico.
Por favor, entre em contato comigo antes de pedir para discutirmos a configuração do seu robô, requisitos de software e o escopo do projeto.
Tipo de controle:
Robôs industriais
Marcas de dispositivos:
Outros
Linguagem de programação:
Python
•
JavaScript
Software:
Outros
Tradução automática
Quais serviços de engenharia robótica você oferece?
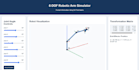
Eu ofereço modelagem de cinemática do braço robótico, cálculos de parâmetros DH, cinemática direta e inversa, matrizes de transformação homogêneas, cálculos de posição das juntas e simulação de braço robótico personalizada com base nos seus requisitos do projeto.
Você consegue modelar um braço robótico 6-DOF personalizado?
Sim. Posso desenvolver um modelo matemático para um braço robótico 6-DOF personalizado usando a configuração das juntas, dimensões dos elos, parâmetros DH e matrizes de transformação. Por favor, compartilhe as especificações do seu robô antes de pedir.
Você fornece soluções de cinemática direta e inversa?
Sim. Eu forneço cinemática direta para calcular a pose do efetor final a partir das variáveis das juntas. A cinemática inversa também pode ser desenvolvida para uma configuração de robô acordada usando um método analítico ou numérico apropriado.
Que informações você precisa para começar o meu projeto de braço robótico?
Por favor, informe o número de juntas, dimensões dos elos, tipos de juntas, diagrama do robô ou modelo CAD se disponível, software necessário e entregáveis esperados. Vou revisar as especificações e confirmar o escopo do projeto.
Você pode personalizar o braço robótico de acordo com meus requisitos?
Sim. Posso personalizar o modelo cinemático de acordo com a geometria do seu robô, limites das juntas, dimensões dos elos e cálculos necessários. Recursos de simulação personalizados podem ser discutidos antes de fazer o pedido.


