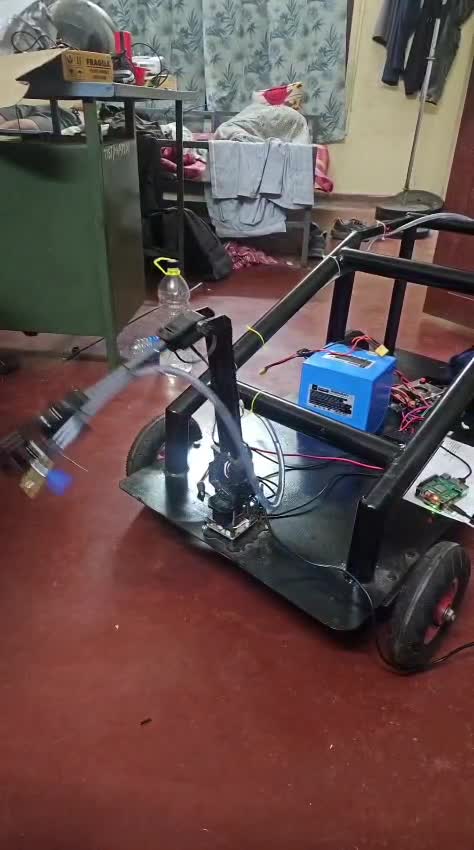
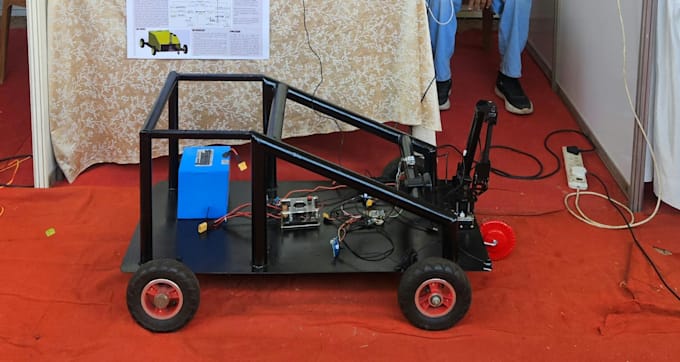
Eu vou desenvolver robótica ROS2, integração MAVLink do ArduPilot e controle de braço robótico

Algumas informações foram traduzidas automaticamente.

Índia

Eu falo Malaiala, Inglês, Hindi, Tâmil

Engenheiro de Robótica, Embarcado e IA

Confira meu portfólio abaixo https://github.com/MaheswarPraveen Engenheiro de robótica e IA (B.Tech em Robótica e Automação). Eu crio coisas que rodam em hardware real e com dados reais. - Robótica:...
Sobre este Serviço

Sou o criador do ArduROSPI, uma ponte de código aberto entre ROS 2 e ArduPilot, e do RoArm-M2-S PlayMotion, um driver de braço robótico destaque na wiki oficial do Waveshare do RoArm-M2-S.

Posso ajudar com:

  • Nós ROS 2, tópicos e arquivos de lançamento (Jazzy)
  • ArduPilot ou PX4 com ROS 2 via MAVLink (pymavlink), computadores acompanhantes como Raspberry Pi
  • Controle de braço robótico: gravação e reprodução, trajetórias suaves de spline, drivers seriais
  • Rovers e robôs móveis: controle de motores, sensores e modos autônomos
  • Detecção de objetos YOLO em robôs (Raspberry Pi, Hailo-8L)

Você recebe código limpo, documentado e um vídeo dele em funcionamento.

Por favor, envie uma mensagem com seu robô e seu objetivo antes de fazer o pedido, assim posso confirmar o escopo e o preço.

Plataforma:

Raspberry Pi

Sensores:

Acelerômetro

•

Camera

•

Lidar

•

Localização

•

Giroscópio

Especialidade:

Desenvolvimento de firmware

•

ROS

Tags relacionadas