Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Design de PCB e CAD
Sou especialista em navegação ROS2 para robôs holonômicos e com rodas mecanum, um nicho que a maioria dos desenvolvedores de ROS evita, porque o ajuste padrão de diferencial-drive simplesmente não funciona.
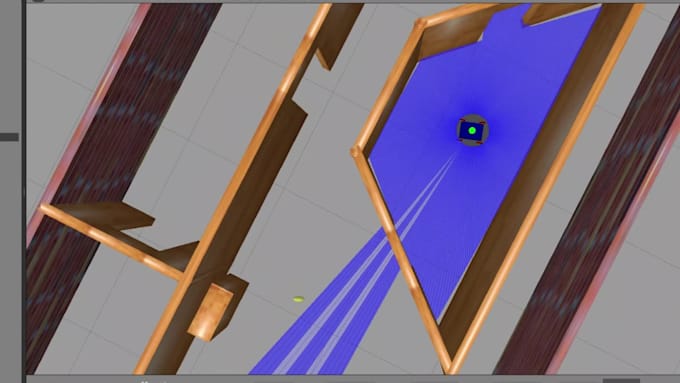
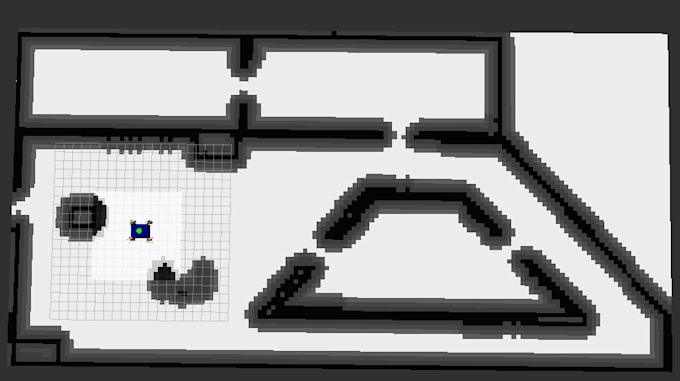
Construi um robô com rodas mecanum de quatro rodas do zero: projetei a geometria das rodas e rolos, modeleI no URDF/Xacro, configurei a física no Gazebo (incluindo ajustes personalizados de colisão e atrito para rodas não padrão), configurei a interface de hardware ros2_control e o controlador, e combinei a odometria das rodas com os dados do IMU usando robot_localization (EKF) para manter a localização estável mesmo com escorregamento dos rolos. Além disso, configurei o controlador MPPI do Nav2 especificamente para movimento omnidirecional, não o padrão de diferencial-drive que a maioria dos tutoriais e configurações padrão assumem.
Se você me enviar seus arquivos, começarei revisando seu URDF, parâmetros do Nav2 ou YAML do controlador e te darei um diagnóstico escrito do que realmente está errado, não apenas "está quebrado", mas a causa raiz específica e a solução. A partir daí, posso ajustar seu controlador MPPI ou DWB para corresponder à sua cinemática de drive real, corrigir seu costmap e configurações de camada de inflação, e configurar ou reparar sua fusão de sensores EKF. Tudo será testado no seu ambiente de simulação.