Ver categorias
Português
$
USD
Conecte-se à sua IA
Engenheiro de Design de PCB para Drones e Robótica
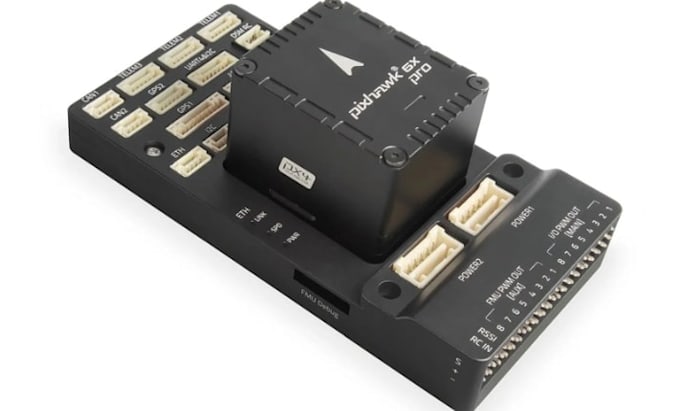
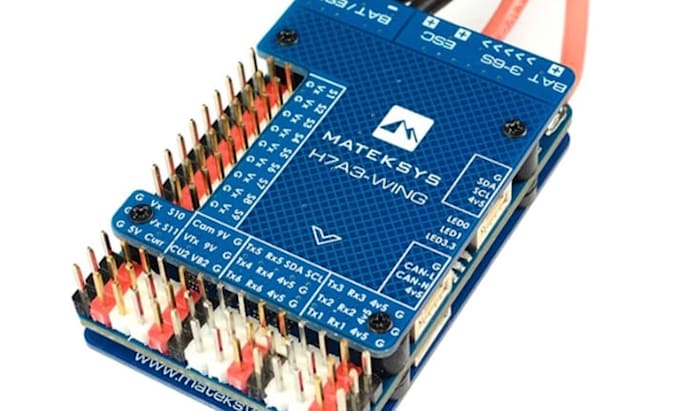
Eu monto controladores de voo para drones e hardware estilo Pixhawk para multirrotores, aeronaves de asa fixa e UAVs autônomos. Cada projeto começa com o seu mapa de E/S, processador, sensores, orçamento de energia e restrições de montagem.
As opções de hardware incluem STM32 F4/F7/H7, IMU SPI, barômetro, magnetômetro, GNSS, velocidade do ar, OSD, flash de blackbox, saídas PWM/DShot, UART, CAN, USB, SPI e I2C. Abordo detalhes que costumam passar batido em layouts genéricos: alimentação dedicada limpa para IMU, barramentos separados de sensores, posicionamento com atenção ao ruído, montagem com foco em vibração, trilhos filtrados, monitoramento de voltagem/corrente, acesso de debug SWD e pontos de teste rotulados.
Entregáveis incluem esquemas, layout de PCB, seleção de componentes, BOM e arquivos de fabricação como Gerbers e dados de furação. Checagens de ajuste em 3D e planejamento de firmware-alvo podem ser definidos separadamente.
Projetado em torno de PX4, ArduPilot, Betaflight ou INAV requisitos de hardware. Portabilidade de firmware, aprovação do alvo, fabricação e teste de voo não estão incluídos, a menos que combinados previamente.
Envie a sua fuselagem, firmware, dimensões da placa e interfaces necessárias antes de fazer o pedido.
Tradução automática
. Você pode projetar uma PCB personalizada de controlador de voo para PX4 e ArduPilot?
Sim. Posso desenvolver hardware de autopiloto baseado em STM32 ao redor da arquitetura PX4 ou ArduPilot escolhida, incluindo interfaces de sensores, saídas PWM, gerenciamento de energia e periféricos de comunicação.
Você projeta placas de controlador de voo Betaflight e INAV?
Sim. Posso projetar PCBs de controlador de voo FPV com recursos de MCU compatíveis, giroscópios SPI, interfaces de receptor, conexões ESC, armazenamento de blackbox, opções de OSD e regulação de potência adequada.
Quais microcontroladores STM32 você pode usar em um controlador de voo?
Posso trabalhar com as famílias STM32 F4, F7 e H7. A seleção depende dos requisitos de processamento, saídas de motor, temporizadores disponíveis, recursos DMA, interfaces de comunicação e compatibilidade de firmware.
Você pode integrar sensores de IMU, GPS, barômetro e magnetômetro?
Sim. Posso integrar giroscópios, acelerômetros, receptores GNSS, barômetros, magnetômetros e interfaces de velocidade do ar com atenção à alimentação dos sensores, barramentos de comunicação, posicionamento e integridade do sinal.
Você fornecerá arquivos Gerber e um pacote completo de fabricação de PCB?
Sim. Dependendo do seu pacote, entregáveis incluem esquemas, arquivos-fonte da PCB, Gerbers, arquivos de furação, BOM e documentação de montagem relevante.
Você pode projetar um controle de voo compatível com Pixhawk?
Sim. Eu posso desenvolver hardware de autopiloto personalizado seguindo padrões de referência Pixhawk relevantes, incluindo definições de conectores, arquitetura de energia, mapeamento de E/S e interfaces periféricas.
. Você pode reduzir ruído de IMU e problemas relacionados a vibração na PCB?
Eu considero regulação dedicada de alimentação dos sensores, desacoplamento, roteamento SPI, projeto de plano de terra, posicionamento de componentes e montagem mecânica para reduzir ruídos potenciais e problemas de vibração
Você fornece firmware de controladora de voo e testes de voo?
O serviço principal é o design personalizado de hardware de PCB. O desenvolvimento de firmware, integração de bootloader, criação de alvo de firmware, testes de protótipo e validação de voo podem ser discutidos como requisitos de projeto separados.