Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Tradução automática
Você está enfrentando bugs, erros ou problemas de integração no seu projeto de robótica ROS2?
Posso ajudar você a investigar, depurar, corrigir e melhorar o software de robótica baseado em ROS2 usando Python e C++.
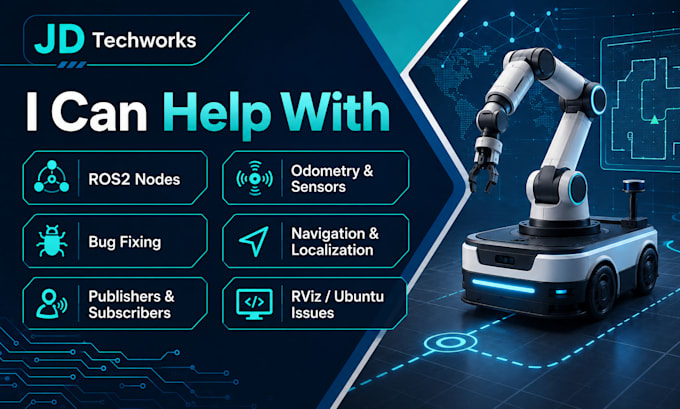
Posso ajudar com:
Depuração e desenvolvimento de nós ROS2
Publicadores, assinantes, tópicos, serviços e arquivos de lançamento
Código ROS2 em Python e C++
Integração de odometria e sensores
Problemas de localização e navegação do robô
Mapas de ocupação e depuração de controle de movimento
Integração de câmera/visão computacional
Problemas de pacote ROS2, dependências, compilação e ambiente Ubuntu
Soluções de problemas no RViz, testes de código, comentários e documentação
Tenho experiência prática com robótica móvel, comunicação ROS2, localização, odometria, navegação autônoma, visão computacional e simulação.
Por favor, entre em contato comigo antes de fazer o pedido para sistemas multi-nó, integração de hardware ou códigos grandes. Envie sua versão do ROS2, versão do Ubuntu, código/pacote, mensagens de erro, comportamento esperado e logs ou capturas de tela relevantes.
Freelance Robotics ROS2 Developer
Idiomas
Tradução automática
Tradução automática
Quais informações você precisa antes de começar?
Por favor, forneça sua distribuição do ROS2, sistema operacional, código fonte ou pacote relevante, mensagens de erro, comportamento esperado, comportamento atual e quaisquer logs, capturas de tela, arquivos de lançamento, arquivos de configuração ou dados rosbag úteis.
Você consegue trabalhar com código ROS2 em Python e C++?
Sim. Posso trabalhar com projetos ROS2 em Python e C++. Por favor, envie os arquivos relevantes e os requisitos do projeto para que eu possa revisar o escopo antes de começar.
Você consegue consertar um projeto completo de robótica ROS2?
Para problemas pequenos e médios, você pode escolher um dos pacotes disponíveis. Projetos grandes envolvendo múltiplos nós, sistemas de navegação, sensores, simulação ou integração extensa devem ser discutidos antes do pedido para que eu possa fornecer uma oferta personalizada adequada.
Você pode ajudar com localização e navegação de robôs?
Sim. Tenho experiência prática com localização de robôs móveis, odometria, mapas de ocupação, conceitos de navegação autônoma, planejamento de movimento e sistemas de robótica móvel baseados em ROS2.
Você consegue depurar problemas de instalação ou ambiente do ROS2?
Sim. Posso investigar problemas relacionados a pacote ROS2, dependências, espaço de trabalho, compilação, lançamento e ambiente Linux/Ubuntu, dentro do escopo do projeto acordado.
Devo entrar em contato com você antes de fazer um pedido?
Sim, especialmente para projetos Padrão ou Premium. Por favor, envie uma descrição breve do problema primeiro para que eu possa confirmar o escopo, os arquivos necessários, o pacote e o prazo de entrega esperado.