Ver categorias
Português
$
USD
Conecte-se à sua IA
Vou depurar e corrigir os seus problemas de navegação, tf e localização do ros2 do seu robô
Engenheiro de AMR com ROS2, Nav2, SLAM, Implantação em robô real
Eu desenvolvo e conserto software ROS2 para robôs móveis reais, não apenas simulações. Há mais de 8 anos eu liderei uma equipe de AMR, levando robôs de protótipos iniciais à produção, incluindo uma fr...
Sobre este Serviço
Desvio do robô, perda de localização, erros de TF ou Nav2 se comportando de forma estranha? Vou encontrar a causa raiz e corrigir.
Conduzo uma equipe AMR e tenho anos mantendo robôs de produção funcionando, incluindo mais de 20 AMRs em uma instalação da FedEx no Japão. A maioria dos problemas que vejo vem de alguns lugares: árvores TF, carimbos de tempo, odometria, configs de sensores e ajuste.
Problemas comuns que eu resolvo:
- Erros de TF: transformações ausentes ou incorretas, extrapolação, temporização
- Deriva de odometria e IMU, parâmetros ruins das rodas
- AMCL ou SLAM perdendo localização
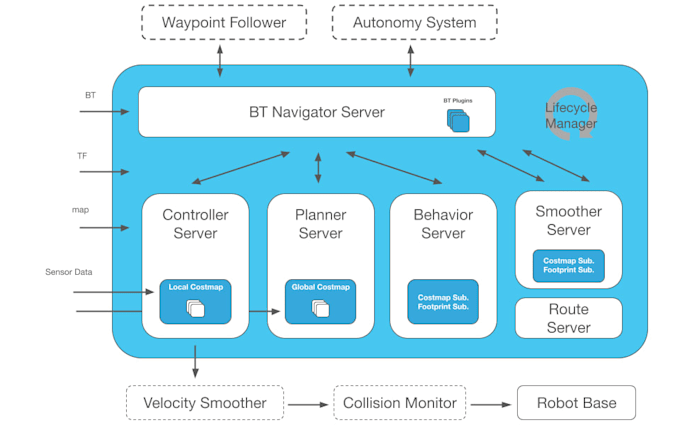
- Nav2 oscilando, emperrando ou ignorando obstáculos
- Problemas de ciclo de vida, lançamento e parâmetros
- Faltando diagnósticos, checagens de saúde ou paradas de segurança
Como funciona:
- Você compartilha seu código, um rosbag e uma descrição curta do problema
- Eu reproduzo, encontro a causa raiz e explico de forma clara
- Eu corrijo (Standard/Premium) e documento o que mudou
Por favor, me envie uma mensagem antes de pedir com uma descrição curta do problema para eu confirmar que posso ajudar.
Plataforma:
Raspberry Pi
Sensores:
Ultrassônico
•
Infravermelho
•
Camera
•
Lidar
Especialidade:
Depuração
•
ROS
•
Programação
•
Robótica