Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Engenheiro de PCB de ECU automotiva e sistemas embarcados
Olá! Bem-vindo ao meu serviço. Por favor, compartilhe seus requisitos de robótica ROS2, plataforma do robô, sensores, necessidades de simulação ou arquivos de projeto existentes, e eu ajudarei você a desenvolver a solução certa.
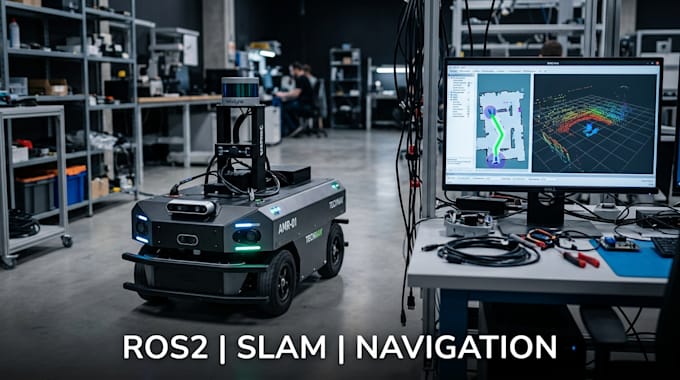
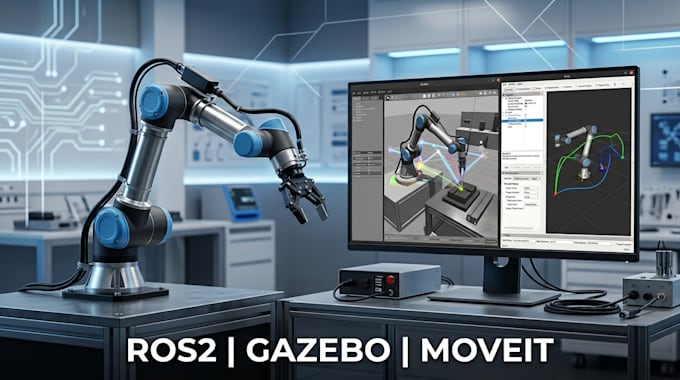
Desenvolvo sistemas personalizados de robótica ROS2, robôs autônomos, SLAM, navegação, simulação Gazebo e MoveIt para robôs móveis, braços robóticos e plataformas autônomas inteligentes.
Foco em comunicação confiável do robô, integração de sensores, mapeamento, localização, planejamento de rotas, simulação e integração de hardware, tudo de acordo com suas necessidades.
O QUE EU OFEREÇO
POR QUE ME ESCOLHER
Envie suas especificações do robô, versão do ROS2, sensores, requisitos de simulação, código existente ou arquivos do projeto, e vamos desenvolver sua solução de robótica.
Tradução automática
Você consegue desenvolver robôs autônomos com ROS2?
Sim, posso desenvolver sistemas de robôs autônomos baseados em ROS2 com integração de sensores, navegação e controle.
Você consegue implementar SLAM e Nav2?
Sim, posso configurar SLAM, mapeamento, localização e navegação Nav2 para plataformas de robô compatíveis.
Você suporta simulação Gazebo?
Sim, posso criar e configurar simulações Gazebo para projetos de robótica com ROS2.
Você consegue trabalhar com MoveIt?
Sim, posso desenvolver soluções MoveIt para braços robóticos, planejamento de movimento e tarefas de manipulação.