Vou desenvolver firmware de navegação de drone stm32 com gps imu e telemetry

Algumas informações foram traduzidas automaticamente.

Estados Unidos

Eu falo Inglês, Espanhol

Engenheiro de PCB e Sistemas Embarcados para drones

Oi, eu sou o FavourH, engenheiro de PCB e eletrônica embarcada com foco em hardware de UAV e drones. Trabalho com controladores de voo baseados em STM32, layout de PCB, captura de esquemas, GPS/GNSS, ...
Sobre este Serviço

OLÁ


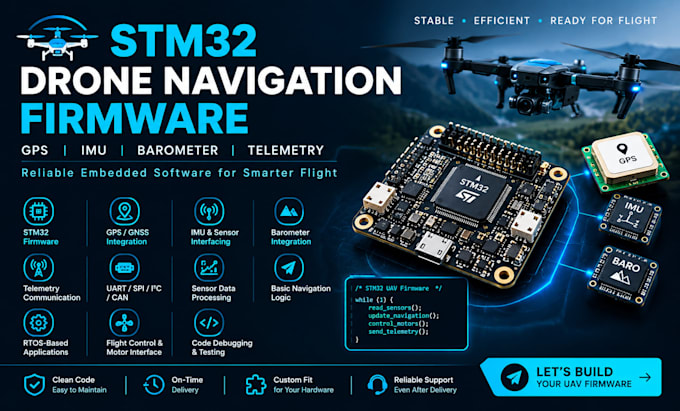
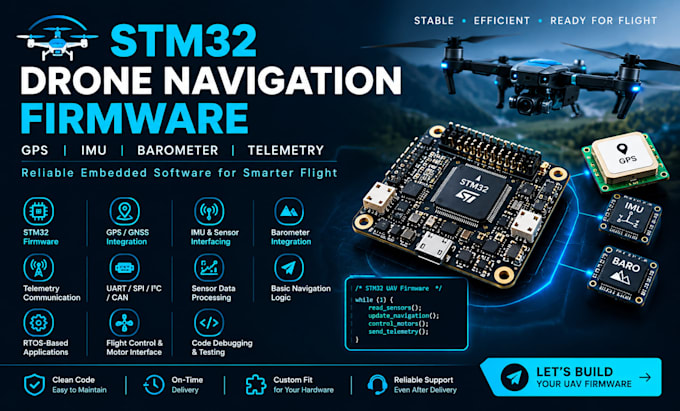
Um drone se torna verdadeiramente capaz quando seus sensores, controlador e lógica de navegação funcionam como um só. Eu desenvolvo firmware embarcado para plataformas UAV usando STM32, ajudando a reunir sensoriamento de movimento, posicionamento, comunicação e dados de voo


Meus Serviços

  • desenvolvimento de firmware STM32
  • integração GPS/GNSS
  • interface com IMU e sensores
  • integração de barômetro
  • comunicação de telemetry
  • UART, SPI, I²C e CAN
  • processamento de dados de sensores
  • funções básicas de navegação
  • aplicações embarcadas baseadas em RTOS
  • controle de voo e interfaces de motor
  • depuração e testes de firmware


O que me diferencia

Eu me foco em implementação limpa de embarcado, comunicação confiável com sensores, código organizado e integração prática com seu hardware UAV existente.


Tem algum projeto de firmware de drone? Envie os detalhes do hardware, esquemático, requisitos ou código existente e vamos discutir a melhor abordagem.
Especialização:

Design de circuito

•

Representações esquemáticas

Formato de arquivo:

Gerber

•

Passo

•

BRD

•

SCH

•

3DS

Software:

Allegro

•

Designer Altium

•

Eagle CAD

•

EasyEDA

•

Fusion 360

Interface:

HDMI

•

MIPI DSI/CSI

•

I2S

•

UART

•

USB

•

SPI

•

I2C

•

SDIO

•

PCIe

•

Wi-Fi

•

BLE

•

BT

Outros serviços de Engenharia Eletrônica que eu ofereço