vou configurar o controlador de voo de drone px4 ou ardupilot com gps e telemetria

Algumas informações foram traduzidas automaticamente.

Estados Unidos

Eu falo Inglês, Espanhol

Engenheiro de PCB e Sistemas Embarcados para drones

Oi, eu sou o FavourH, engenheiro de PCB e eletrônica embarcada com foco em hardware de UAV e drones. Trabalho com controladores de voo baseados em STM32, layout de PCB, captura de esquemas, GPS/GNSS, ...
Sobre este Serviço

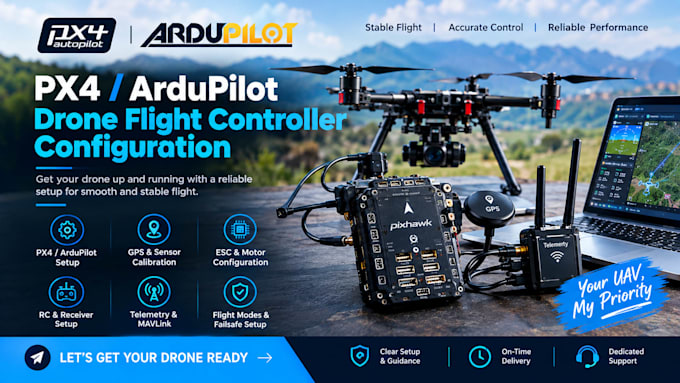
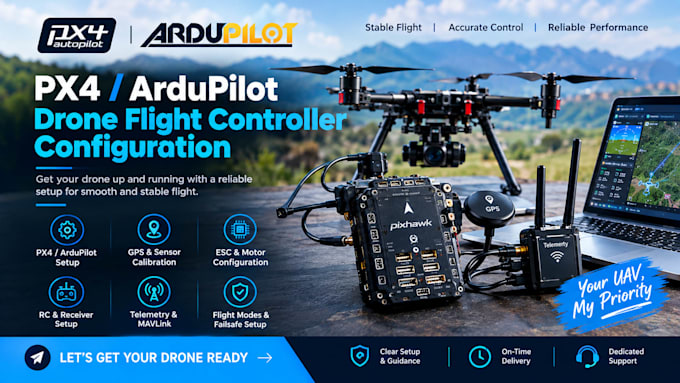
Olá, eu sou o favour, eu configuro sistemas PX4 e ArduPilot, integrando GPS, sensores, ESCs, telemetria e parâmetros de voo para operação confiável do UAV.


Meus serviços incluem:

  • Configuração PX4 e ArduPilot
  • Configuração do flight controller Pixhawk
  • Configuração e calibração de GPS/GNSS
  • Calibração de IMU, bússola e barômetro
  • Configuração de ESC e motor
  • Configuração de transmissor e receptor RC
  • Configuração de telemetry e MAVLink
  • Configuração de modos de voo e parâmetros
  • Configuração básica de failsafe
  • Testes de voo e solução de problemas


O que me diferencia:

Eu trabalho em cada etapa de configuração com cuidado, verificando dados dos sensores, parâmetros, links de comunicação e compatibilidade de hardware para alcançar operação estável e previsível.


Tem um projeto PX4 ou ArduPilot? Envie o modelo do flight controller, detalhes do hardware e requisitos, e vamos deixar seu UAV pronto para voar.
Especialização:

Design de circuito

•

Representações esquemáticas

Formato de arquivo:

Gerber

•

Passo

•

PDF

Software:

Designer Altium

•

EasyEDA

•

KiCad

•

LTspice

•

PSpice

•

arduino

Interface:

HDMI

•

MIPI DSI/CSI

•

I2S

•

TDM

•

USB

•

SPI

•

I2C

•

PCIe

•

Wi-Fi

•

BLE

•

BT

Outros serviços de Engenharia Eletrônica que eu ofereço