Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Desenvolvedor de IA, Visão Computacional e Automação Inteligente
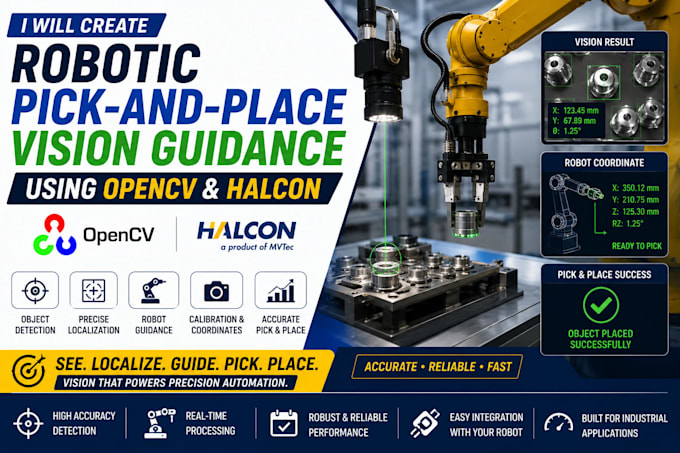
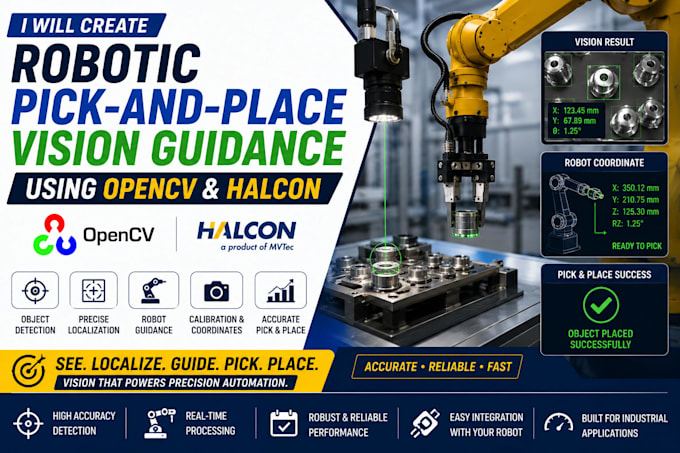
Vou criar um sistema de orientação de visão robótica de pick-and-place usando OpenCV, HALCON e visão computacional, desenvolvido em torno do seu robô, câmera e fluxo de trabalho de produção.
Posso desenvolver o pipeline de visão necessário para localizar, identificar, medir e orientar um robô em direção aos objetos-alvo. O sistema pode lidar com detecção de objetos, processamento de imagem, extração de coordenadas, estimativa de posição e comunicação com seu controlador robótico.
O que posso construir:
Posso trabalhar com sua câmera, robô, projeto HALCON/OpenCV ou hardware de visão existentes, ou desenvolver o sistema do zero.
A solução pode ser adaptada para diferentes formas de objetos, orientações, condições de iluminação, posições de câmera e configurações de robô.
Envie-me seu modelo de robô, configuração de câmera, imagens de exemplo, objetos-alvo e fluxo de trabalho de pick-and-place necessário, e eu vou projetar o sistema.