Ver categorias
Português
$
USD
Conecte-se à sua IA

Tradução automática
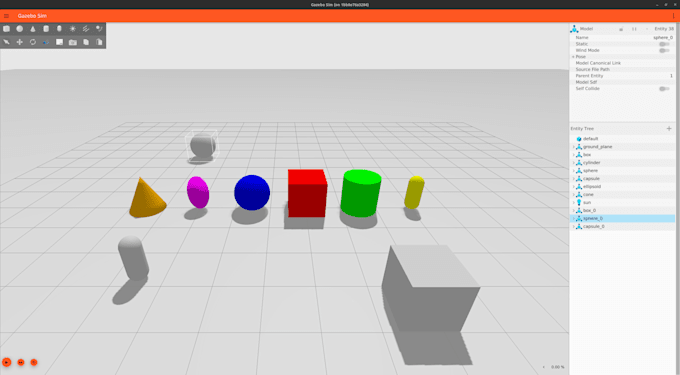
Com dificuldade com a sua simulação ROS 2 ou Gazebo? Posso ajudar você a identificar problemas, ajustar configurações e colocar o seu projeto de robótica para funcionar.
Meus serviços incluem:
Ferramentas e tecnologias:
ROS 2, Gazebo Sim, Python, Linux, Docker.
O que você vai receber:
Eu trabalho principalmente com projetos existentes e tarefas bem definidas. Desenvolvimento completo de robô sob medida, sistemas de navegação complexos, firmware de hardware e ambientes de simulação em grande escala requerem uma avaliação separada.
Por favor, entre em contato comigo antes de encomendar projetos complexos. Comunico-me principalmente através das mensagens do Fiverr e prefiro requisitos técnicos claros e documentados.
Python Developer , Robotics Researcher
Idiomas
Tradução automática