Ver categorias
Português
$
USD
Conecte-se à sua IA
Eng Oscar Embedded Systems PCB Design AI Vision Solutions
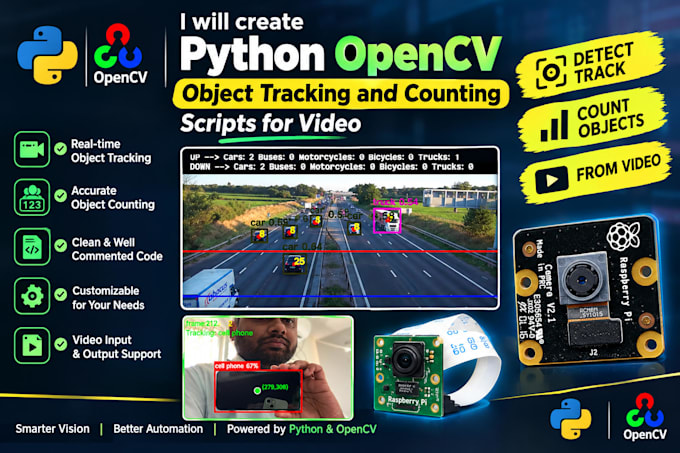
Está tendo dificuldade em rastrear objetos em movimento ou contar itens no seu vídeo com precisão? Vou te ajudar a construir uma solução Python OpenCV sob medida para o seu projeto!
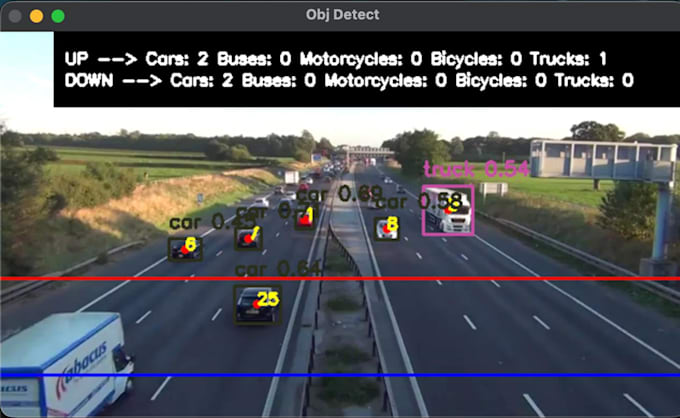
Se você precisa rastrear objetos, contar veículos, analisar imagens de vídeo ou processar quadros, posso desenvolver um script de visão computacional prático com base nas suas necessidades.
Meus serviços incluem:
Por que escolher o Eng. Oscar?
Eu foco em soluções práticas, comunicação clara e código fácil de entender e manter. Vou revisar seus requisitos antes de começar para garantir que a solução proposta atenda às suas necessidades.
Pronto para começar? Envie um vídeo de exemplo, os objetos que você quer rastrear ou contar, e os resultados esperados. Vamos discutir a solução ideal para o seu projeto!
Tradução automática
Você pode contar veículos ou outros objetos em movimento?
Sim, posso desenvolver um protótipo básico de contagem, dependendo da qualidade do vídeo, da visibilidade dos objetos e dos requisitos do projeto.
Você pode usar meu código Python ou OpenCV existente?
Sim. Compartilhe seu código existente e explique o problema ou melhoria que você precisa. Vou revisar o escopo antes de confirmar o pedido.
Você fornece o código-fonte?
Sim, o código-fonte está incluído nos pacotes, junto com instruções básicas para executar a solução.
Você pode implantar o projeto no Raspberry Pi?
A implantação no Raspberry Pi pode ser discutida como um serviço adicional. Por favor, informe seu modelo de Pi, sistema operacional e detalhes da câmera primeiro.