Ver categorias
Português
$
USD
Conecte-se à sua IA
Transformando ideias de engenharia em realidade
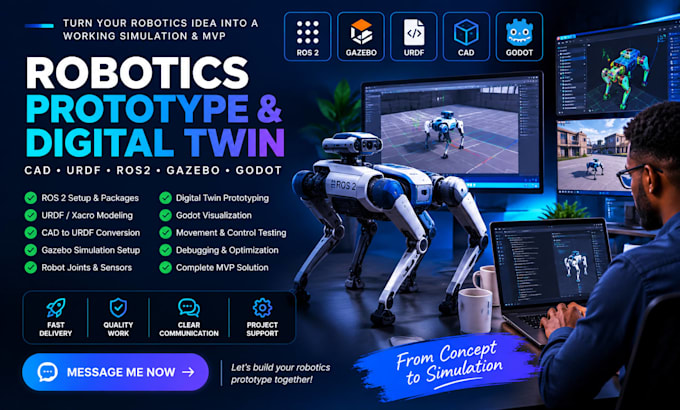
Precisa de um protótipo funcional de robótica ou de um digital twin para o seu próximo projeto? Posso te ajudar a transformar o seu conceito em uma simulação de robótica funcional e testável usando ROS 2, Gazebo, URDF, CAD e Godot.
Se você está desenvolvendo um MVP, validando o movimento do robô, testando um design mecânico ou criando uma simulação interativa, vou te ajudar a criar uma solução estruturada alinhada com os objetivos do seu projeto.
O que posso fazer por você:
Perfeito para startups, pesquisadores, estudantes, robôs de depósito, braços robóticos, robôs de inspeção, robôs de entrega e robótica industrial.
Ferramentas podem incluir ROS2 + Gazebo + RViz + URDF/Xacro + Python/C++ + CAD.
Envie uma mensagem antes de fazer o pedido com sua ideia de robô, arquivos disponíveis, recursos necessários e resultado esperado.
Plataforma:
Raspberry Pi
Sensores:
Lidar
Tradução automática
Você pode me ajudar a montar um MVP de robótica do zero?
Sim! Posso desenvolver um MVP de robótica com base no seu conceito, incluindo modelagem do robô, configuração do ROS 2, URDF e simulação no Gazebo. Compartilhe seus requisitos para eu confirmar o escopo.
Você pode transformar meu modelo CAD em um modelo URDF de robô?
Sim, posso preparar seu modelo CAD para simulação robótica, incluindo estruturas de links, juntas, quadros de coordenadas e configuração URDF/Xacro. Por favor, forneça seus arquivos CAD e o simulador-alvo.
. Você trabalha com ROS 2 e simulação Gazebo?
Sim! Posso ajudar com pacotes ROS 2, descrições do robô, ambientes de simulação, integração de sensores, testes de movimento e solução de problemas. Por favor, indique qual distribuição ROS 2 e a versão do Gazebo que você usa.
Você pode construir um digital twin ou visualizar meu robô no Godot?
Sim, posso ajudar a criar um protótipo de digital twin ou visualização interativa do robô usando as ferramentas adequadas, incluindo o Godot quando fizer sentido. O escopo depende do seu modelo de robô, requisitos de simulação e interações desejadas.
O que você precisa de mim antes de começar?
Por favor, envie o conceito do seu projeto, CAD ou arquivos 3D, ferramentas preferidas, comportamento alvo do robô e entregáveis esperados. Se não tiver certeza sobre a configuração técnica, me mande uma mensagem primeiro para definirmos a melhor abordagem para o seu MVP.
