Ver categorias
Português
$
USD
Conecte-se à sua IA
Engenheiro de Design de PCB para Drones e Robótica para hardware de controle de UAV
Seu autopilot só é tão útil quanto os sensores e periféricos com os quais ele consegue se comunicar.
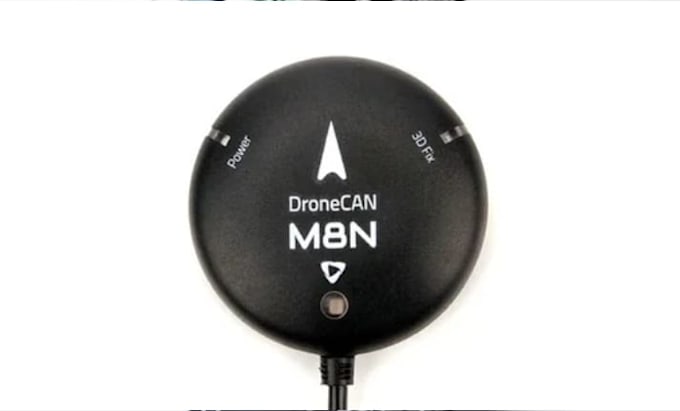
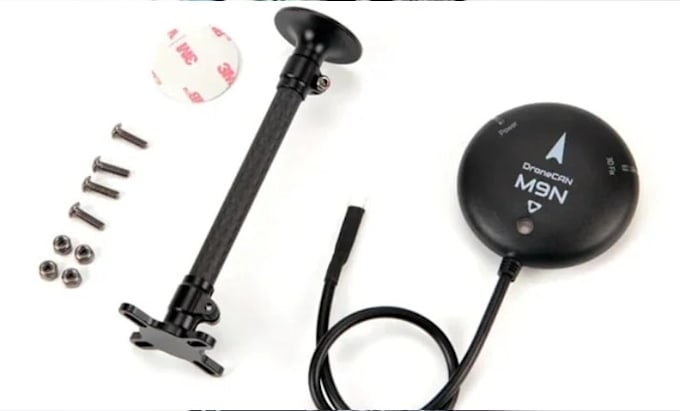
Eu projeto PCBs periféricos DroneCAN e UAVCAN v0 personalizadas para navegação de UAV, detecção, monitoramento de energia e redes CAN embarcadas. Se você precisa de um módulo CAN GPS, interface de bússola, monitor de bateria ou nó de sensor STM32, o design começa com seu controlador de voo e os requisitos de integração.
hardware que eu posso projetar
DETALHES DO PROJETO QUE IMPORTAM
Eu avalio regulator de energia, proteção de linha, pinagem de conectores, aterramento, ruído de sensores, dimensões da PCB e requisitos de fabricação. Quando relevante, podemos avaliar isolamento galvânico, riscos de EMI e terminação para sua rede CAN.
INTEGRAÇÃO DO AUTOPILOTO
Os alvos de design podem incluir PX4, ArduPilot ou recursos DroneCAN suportados pelo INAV. A compatibilidade real depende do hardware escolhido, versão do protocolo, firmware e mensagens suportadas.
Tradução automática
O que é uma PCB DroneCAN?
Uma PCB DroneCAN é um hardware projetado para conectar um periférico, como GPS, bússola ou monitor de bateria, a um controlador de voo através de uma rede CAN. Um dispositivo completo também precisa de firmware compatível e suporte de protocolo.
Você pode projetar um módulo DroneCAN GPS e bússola?
Sim. Posso projetar a PCB ao redor do receptor GNSS escolhido, magnetômetro, MCU, transceptor CAN, arranjo de antena e requisitos de energia. Firmware e integração do autopiloto devem estar incluídos no escopo acordado.
Você suporta periféricos PX4 e ArduPilot?
Posso projetar hardware para a aplicação pretendida do PX4 ou ArduPilot. A compatibilidade depende dos tipos de periféricos suportados, implementação do protocolo, seleção de componentes e configuração de firmware.
Você pode projetar um monitor de bateria CAN ou módulo de alimentação?
Sim. o hardware pode ser planejado em torno da medição de tensão da bateria, detecção de corrente, regulação de energia e interface CAN. Faixa de corrente, precisão de medição, proteção e requisitos de calibração devem ser especificados.
Você pode converter um sensor UART ou I2C em um periférico CAN?
Posso projetar um adaptador ou PCB de interface baseada em STM32. Traduzir os dados do sensor em mensagens DroneCAN requer firmware e suporte de protocolo apropriados, que devem ser acordados separadamente.
Você suporta CAN isolado e conexões de cabos longos?
Quando necessário, o design pode considerar conversores CAN isolados, alimentação isolada, terminação, proteção de conectores e supressão de transientes. A solução correta depende do ambiente elétrico e da topologia da rede.
A PCB vai funcionar imediatamente com meu controlador de voo?
Não automaticamente. Hardware, firmware, versão do protocolo, mensagens suportadas, configuração do nó e testes afetam a compatibilidade. Por favor, compartilhe seu controlador de voo e o periférico alvo antes de pedir.