Ver categorias
Explorar
Fiverr Pro
Português
$
USD

Tradução automática
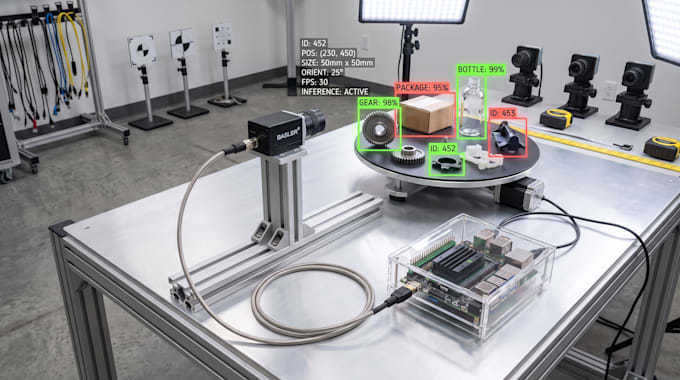
Desenvolvo soluções personalizadas de visão embarcada e processamento de borda para NVIDIA Jetson, Raspberry Pi e sistemas de hardware baseados em câmeras.
Posso criar aplicações que processam dados de câmeras diretamente nos dispositivos de borda, reduzindo a dependência do processamento na nuvem e permitindo respostas em tempo real em ambientes onde baixa latência e processamento local confiável são importantes.
Projetos típicos podem incluir detecção de objetos, rastreamento de objetos, análise de imagens, monitoramento por câmeras, medição, classificação, processamento multi-câmera e inferência em tempo real.
Posso trabalhar com câmeras USB, câmeras CSI, câmeras IP, streams RTSP e outras interfaces de câmera suportadas. Dependendo do hardware e dos requisitos, posso integrar OpenCV, ONNX Runtime, TensorRT, CUDA, GStreamer e pipelines de processamento baseados em Python.
Também posso otimizar modelos e aplicações existentes para hardware embarcado, melhorando a velocidade de inferência, uso de memória, pipelines de câmera e eficiência geral do processamento.
Por favor, envie o modelo da sua placa, especificações da câmera, sistema operacional, modelo/framework e tarefa de visão necessária antes de fazer o pedido, assim posso recomendar a arquitetura adequada.
Machine Learning and Embedded AI Engineer
Idiomas
Tradução automática