Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Engenheiro de PCB, Sistemas Embarcados e Firmware
Olá e bem-vindo!
O controle de drones em miniatura exige atuação precisa dos motores, feedback de sensores com baixa latência, arquitetura de PCB compacta e firmware otimizado para voo estável sob restrições rigorosas de energia e peso.
Eu desenvolvo PCBs de controlador de drone brinquedo mini, firmware embarcado de controle de voo e integração de sensores para quadricopeias compactos, drones educacionais, UAVs DIY e protótipos de microdrones.
O que eu ofereço:
Por que me escolher?
Envie as especificações do seu drone, tipo de motor, tensão da bateria, MCU preferida e recursos de voo necessários. Vou revisar seus requisitos e recomendar um escopo de desenvolvimento de hardware e firmware adequado antes de começarmos.
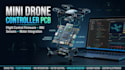
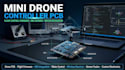
Tradução automática
Você consegue projetar um PCB completo de controlador de mini drone brinquedo?
Sim. Posso projetar um PCB de controlador personalizado ao redor do seu microcontrolador, IMU, configuração de motor, fonte de energia da bateria e restrições de tamanho da placa.
Você desenvolve firmware de controle de voo?
Sim. Dependendo do escopo acordado, o firmware pode incluir aquisição de sensores, calibração, estimativa de atitude, controle de saída do motor e lógica básica de estabilização.
Você consegue integrar giroscópios e acelerômetros?
Sim. Posso integrar IMUs compatíveis via SPI ou I2C e implementar funções de calibração de sensor e estimativa de atitude.
Você suporta motores com escovas e sem escovas?
Sim. Motores com escovas requerem circuitos de driver adequados, enquanto motores sem escovas geralmente precisam de hardware ESC compatível e sinalização de controle.
Quais microcontroladores você pode usar?
Posso trabalhar com microcontroladores STM32, ESP32 e outros compatíveis, dependendo de requisitos de tempo, periféricos, energia e processamento.


