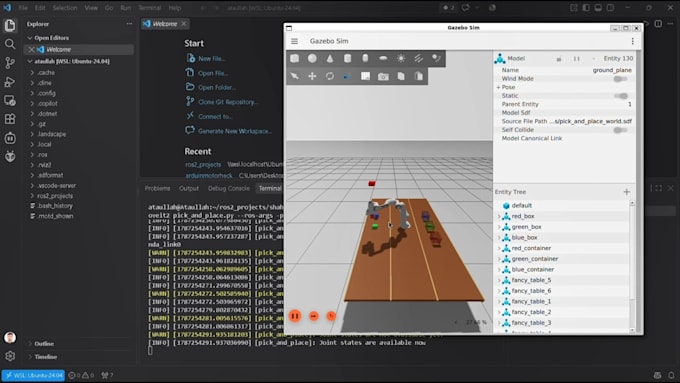
Precisa validar a cinemática do seu robô ou depurar um URDF quebrado antes de mexer no hardware real? Eu crio pipelines de modelagem e simulação robótica limpos e verificados em ROS 2, Webots e Pinocchio.
O que entrego:
- Modelagem URDF / Xacro: conversão CAD-para-URDF com inércia precisa, limites de articulação e arquivos de lançamento RViz2.
- Solvers FK & IK: cinemática analítica e numérica (6-DOF & 7-DOF) em Python (Pinocchio) ou MATLAB.
- Integração ROS 2 & Webots: espaços de trabalho completos prontos para colcon com ros2_control, árvores TF2 e verificação de trajetória.
Por que escolher mim?
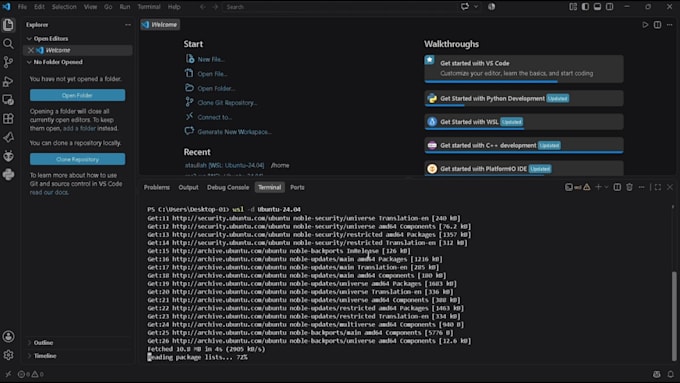
- Código limpo e modular, testado no Ubuntu/WSL com instruções claras de configuração no README.
- Cada entrega inclui um vídeo de simulação gravado comprovando o rastreamento suave das juntas.
- Envie-me, com seus requisitos do robô ou arquivos CAD, antes de fazer o pedido para confirmar o escopo.