Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Engenheiro de Firmware Embarcado, IoT e Design de PCB
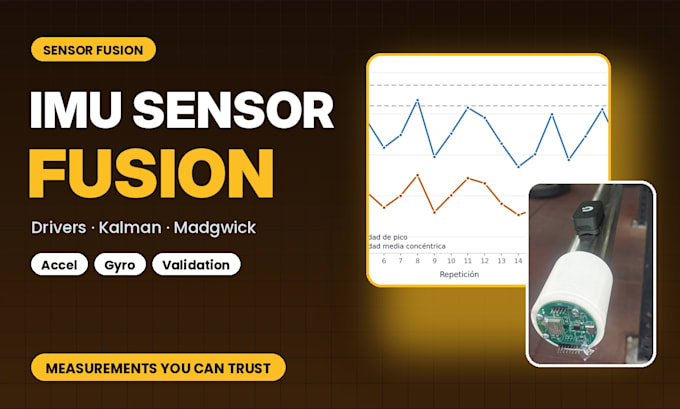
Seu dispositivo tem um acelerômetro, giroscópio ou IMU completa, mas os dados são barulhentos, sofrem drift ou não são confiáveis? Transformo dados brutos do sensor em medições em que você pode confiar.
Este pacote inclui: um driver em C para um IMU via SPI ou I2C (configuração, FIFO, interrupções), calibração básica, estimativa de orientação ou movimento com um filtro Madgwick ou Kalman, e um relatório de validação com dados reais gravados e gráficos.
Casos de uso típicos: wearables e trackers esportivos, detecção de movimento, inclinação e orientação, contagem de passos ou repetições, monitoramento de vibração.
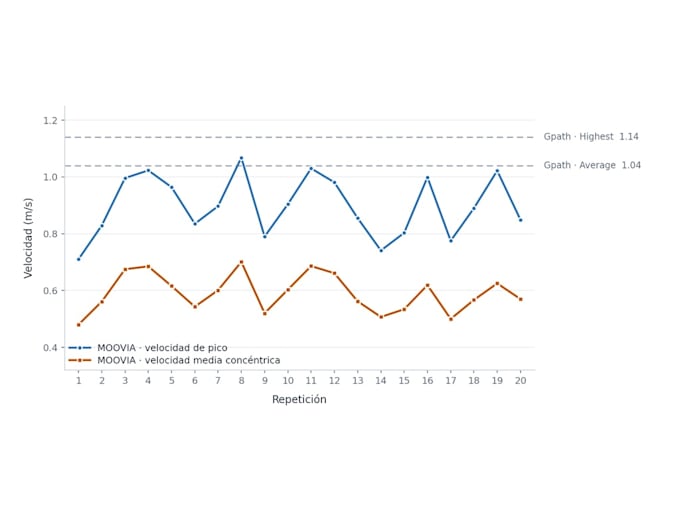
Comprovado no meu próprio produto MOOVIA: um sensor de velocidade de halteres baseado em IMU com fusão Madgwick, Kalman e ZUPT, amostragem de 999 Hz e diferença de 0,03 m/s em relação a um sistema de referência comercial.
Envie-me uma mensagem com o modelo do seu sensor e o objetivo antes de fazer o pedido.


Plataforma:
ESP32
Sensores:
Acelerômetro
•
Posição
•
Giroscópio