Ver categorias
Português
$
USD
Conecte-se à sua IA


Tradução automática
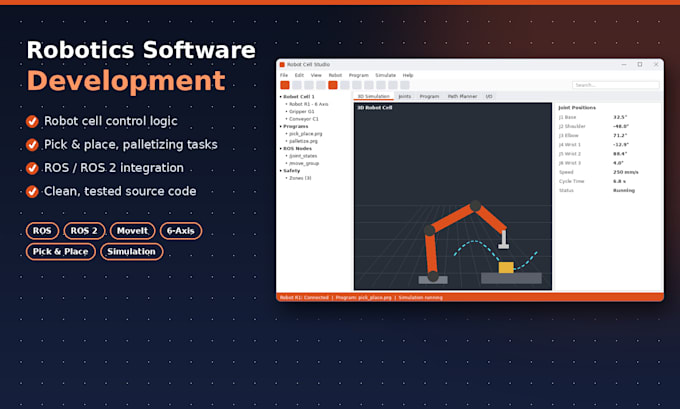
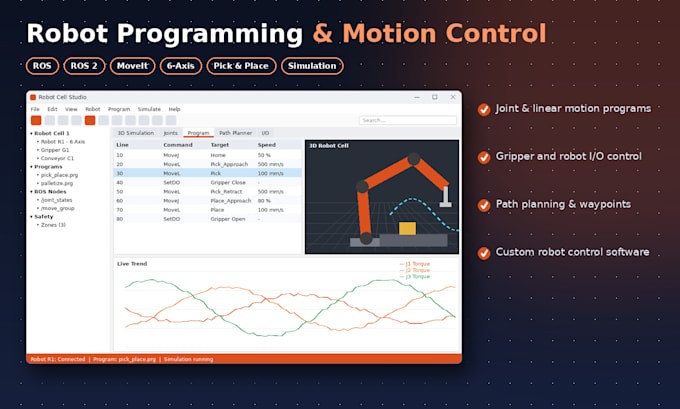
Seu célula tem um robô, um PLC e um pendant, mas nenhuma tela em que seus engenheiros confiem? Eu crio um software Windows workbench ao redor da sua célula de robô: leitura ao vivo de juntas e TCP, I/O nomeado por estação, simulação e comandos com gated que nunca rodam sem uma confirmação.
Portfólio: uma plataforma de controle de célula de robôs para uma célula de seis eixos com leitura de juntas, I/O nomeado com 0/1 ao vivo, pose TCP, simulação de ciclo de coleta na PC de bancada e um padrão somente leitura com gravações confirmadas e um log de sessão.
O que posso criar para você:
Pilha: C#/.NET, WPF sobre uma camada de abstração de robô e I/O.
Eu não substituo seu controlador de robô nem invento lógica de segurança: sequências e intertravamentos são definidos com você. Você possui o código fonte.
Projetos premium/grandes: oferta personalizada com pagamentos por marco.
Envie-me uma mensagem com seu robô, controlador e interface antes de fazer o pedido.
CAN Bus, Industrial and Robotics Desktop Software Engineer
Idiomas
Tradução automática
Tradução automática
Você substitui o controlador do robô ou o pendant de ensino?
Não. Eu crio software ao redor dele: leitura, telas da estação, simulação e um caminho com confirmação para os comandos que você aprova. Movimento e segurança permanecem no seu controlador.
Quais robôs e controladores você suporta?
Qualquer controlador que exponha uma interface ou SDK documentado para PC. Me informe a marca do robô, o modelo do controlador e a interface, e eu confirmarei a viabilidade antes de você fazer o pedido.
Podemos testar antes da célula estar livre?
Sim. A simulação faz parte do trabalho e usa o mesmo modelo de juntas e I/O do sistema ao vivo. As verificações finais ainda acontecem na célula real.
Isso é desenvolvimento ROS?
Não. Este serviço é um workbench para desktop Windows para células industriais. Se sua célula também tiver um sistema ROS, posso ler dados dele apenas através de uma interface acordada.
O que cobre o pacote Básico?
Basic é para uma tarefa pequena e bem definida, como uma única funcionalidade ou uma correção menor. bugs maiores, depuração de grandes bases de código ou novos módulos precisam de Standard, Premium ou uma oferta personalizada. Por favor, me envie uma mensagem antes de fazer o pedido para que eu possa confirmar o escopo.