Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Engenheiro de Robótica e Automação
Você está procurando um desenvolvedor de ROS2 para construir, simular ou configurar um robô móvel autônomo?
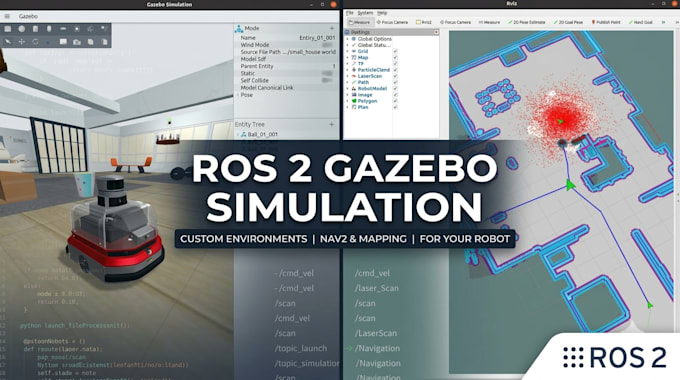
Ofereço serviços de desenvolvimento e simulação de robótica baseados em ROS2 para robôs móveis autônomos (AMRs), robôs de armazém, protótipos de pesquisa e aplicações de robótica.
O que posso desenvolver:
Simulação de robô ROS2 usando Gazebo
Configuração de modelo de robô URDF/Xacro
Integração de sensores LiDAR e câmera
SLAM e geração de mapa 2D
Localização com AMCL
Navegação autônoma com Nav2
Planejamento de percurso e evasão de obstáculos
Navegação baseada em pontos de passagem
Ambientes personalizados no Gazebo
Nós ROS2 em Python/C++
Arquivos de launch e documentação do projeto
Tecnologias:
ROS2 | Gazebo | Nav2 | SLAM Toolbox | RViz2 | Python | C++ | URDF | OpenCV
O que você receberá:
Espaço de trabalho organizado do projeto ROS2
Código fonte e arquivos de configuração
Configuração de simulação e navegação
Instruções de instalação e execução
Vídeo de demonstração ou capturas de tela
Suporte para resolução de questões relacionadas ao projeto
Seja você desenvolvendo um AMR para armazém, testando um conceito de robótica ou criando um protótipo de pesquisa, posso ajudar a transformar suas necessidades em uma simulação funcional.
Por favor, entre em contato comigo antes de fazer o pedido para que possamos discutir o modelo do seu robô