Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Especialista em Robótica
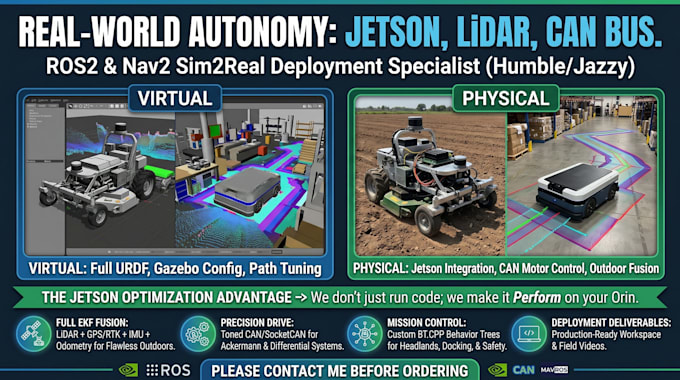
Robótica ROS2 do Mundo Real: Além da Simulação
Pare de lutar com configurações apenas no Gazebo. Eu crio robôs autônomos que navegam pelo mundo real usando Jetson Orin, LiDAR e integração com CAN bus. Seja um rover agrícola ou um cobot de armazém, forneço um espaço de trabalho ROS2 pronto para produção.
O QUE VOCÊ RECEBE
POR QUE ME ESCOLHER?
Sou especialista em Autonomia ao Ar Livre e Industrial. Minha experiência inclui implantação do Nav2 em robôs agrícolas para virar na cabeça de campo, lógica de missão com waypoints GPS e troca de modos (Ackermann/Diferencial).
TECNOLOGIA
ROS2 | Nav2 | BT.CPP | Gazebo | EKF | Jetson Orin | SocketCAN | C++ | Python
Ideal para startups, pesquisadores e desenvolvimento de MVP.
ENVIE UMA MENSAGEM ANTES DE PEDIR para discutir suas especificações de hardware. Respondo em até 1 hora!
Tradução automática
Qual versão do ROS2?
Humble e Jazzy. O código usa interfaces padrão.
Hardware real ou simulação?
Ambos. Faço deploy no Jetson, RPi e robôs personalizados com LiDAR/câmeras/CAN bus.
Que SLAM?
slam_toolbox, Cartographer ou RTABMap. Vou recomendar o melhor para sua configuração.
ArduPilot/PX4?
Sim, via MAVROS. Experiência de produção com navegação por waypoints GPS.
Código fonte incluso?
Sim, totalmente documentado e comentado. Você possui tudo.
Alterações após entrega?
Ajustes menores gratuitos dentro do limite de revisões. Extensões mediante nova solicitação.