Ver categorias
Explorar
Fiverr Pro
Português
$
USD


Tradução automática
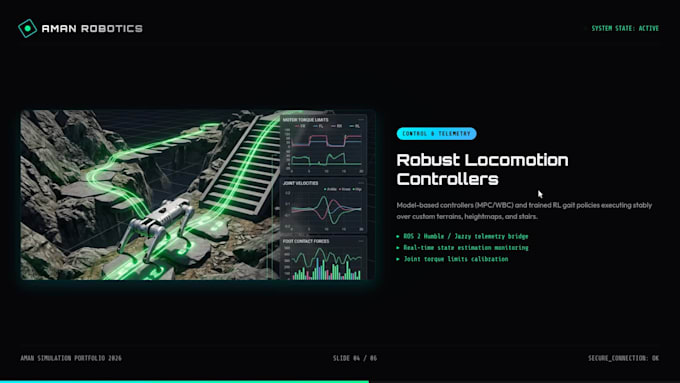
A locomoção com pernas é um dos problemas mais difíceis na robótica. Código que funciona bem na animação quebra assim que encontra gravidade física, latência nas juntas e terreno irregular.
Eu crio sistemas de controle de robôs com pernas de nível de produção, usando MuJoCo e SDKs físicos (Unitree SDK2). Obtenha uma simulação precisa em termos de física, uma política treinada de IA ou controladores clássicos baseados em modelos que transferem para seu hardware físico sem quebrar.
O que eu entrego:
- Ambiente MuJoCo com física precisa (MJCF/URDF rigado e ajustado para contato)
- Pipelines de controle personalizados: WBC, MPC ou Aprendizado por Reforço (PPO/SAC)
- Adaptação Sim2Real: modelagem de latência, perfil de rede de atuadores e randomização de domínio
- Pontes ROS2/ROS: transmissão de telemetria, estimativa de estado e comandos de planejamento de trajeto
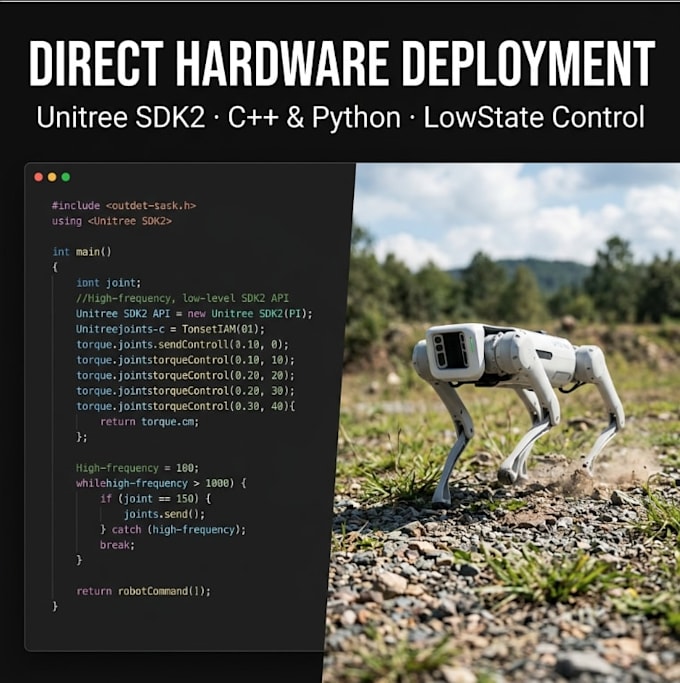
- Código de implantação física: scripts em C++/Python usando streaming LowState do Unitree SDK2
Se você trabalha com locomoção quadrúpede (Go2, B2) ou controle de humanoide, eu faço a ponte entre simulação e execução no mundo real.
Entre em contato com suas especificações do robô e ambiente alvo para receber uma proposta personalizada em até 24 horas.
Robotics Expert
Idiomas
Tradução automática
Tradução automática
Q1. Quais plataformas de robô você suporta?
Especializo-me em quadrúpedes (Unitree Go2, Go1, Aliengo, B2, ANYmal) e humanoides bípedes (Unitree H1, G1, plataformas acadêmicas personalizadas). Se seu robô tiver um modelo URDF ou CAD válido, pode ser integrado aos meus pipelines de controle.
Q2. Qual a diferença entre MuJoCo e Isaac Sim para robôs com pernas?
MuJoCo é extremamente rápido, eficiente computacionalmente e lida com física de contato (contatos suaves, atrito) com alta precisão matemática, sendo o padrão acadêmico e de P&D. Isaac Sim é adequado para paralelização em GPU em grande escala. Eu forneço ambos, mas recomendo MuJoCo para prototipagem rápida de controle.
Q3. Como você resolve a lacuna entre simulação e o mundo real (Sim2Real)?
Nós fechamos essa lacuna usando três técnicas: (1) Randomização de domínio de massas, atrito e ganhos do motor; (2) Modelagem de rede de atuadores para simular atrasos físicos nas juntas e limites de torque; e (3) adicionando ruído e latência realistas aos sensores na história de observação da política.
Q4. Preciso enviar meu robô físico para você?
Não. Faço todas as configurações em simulação usando suas especificações CAD/URDF. Escrevo o wrapper de implantação física para usar o SDK padrão da sua plataforma (por exemplo, Unitree SDK2). Você realiza os testes localmente, me envia os logs de observação e fazemos ajustes remotamente.
Q5. O que é o "LowState Streaming" do Unitree SDK2 e por que é importante?
O streaming LowState nos permite contornar o controlador de alto nível padrão do robô e ler/gravar ângulos, velocidades e torques brutos das juntas em altas frequências (até 500Hz-1kHz). Isso é essencial para executar comportamentos de locomoção personalizados, perfis de trot ou políticas de IA.
Q6. Qual stack de software você usa?
A stack padrão inclui Python 3.10+, MuJoCo (mujoco-python), ROS 2 (Humble/Jazzy), PyTorch (para pipelines de IA) e C++ (para comunicação de hardware de baixo nível com SDK2). Garanto que todos os pacotes estejam compatíveis com o ambiente de desenvolvimento local da sua equipe.
Q7. Você assina acordos de confidencialidade (NDAs)?
Sim. Assino NDAs regularmente antes de receber modelos CAD proprietários, definições URDF ou logs de telemetria física. Seus projetos e métricas nunca serão compartilhados ou usados em meu portfólio público sem permissão explícita.
Q8. Você pode ajudar a migrar nossos controladores do Gazebo ou Webots?
Sim. Posso traduzir seus controladores existentes (por exemplo, controladores ROS ou nós personalizados do PyBullet) para MuJoCo, otimizando para o solucionador de contato mais rápido do MuJoCo e configurando rastreamento de contato mais confiável.
Q9. Quem possui o código e as redes neurais treinadas?
Após a conclusão do projeto e liberação de marcos, você possui 100% do código, scripts, configurações e pesos do modelo treinado (ONNX/TorchScript) com direitos comerciais completos.
Q10. Como funcionam os marcos para esses projetos de alto valor?
Para pacotes Padrão e Premium, dividimos o projeto em 3 a 5 marcos (por exemplo, construção do ambiente, treinamento da política, integração com SDK, validação de hardware). Cada marco termina com uma demonstração em vídeo e entrega do código. Você só paga o próximo marco após aprovar o atual.