Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Deixe-me criar o que está na sua cabeça
Robôs enxergam o mundo através de várias câmeras e sensores de profundidade ao mesmo tempo. Nós rotulamos seus dados sincronizados para que cada visão concorde.
SERVIÇOS
- Rótulos em várias câmeras sincronizadas
- O mesmo objeto mantém um ID em todas as visões
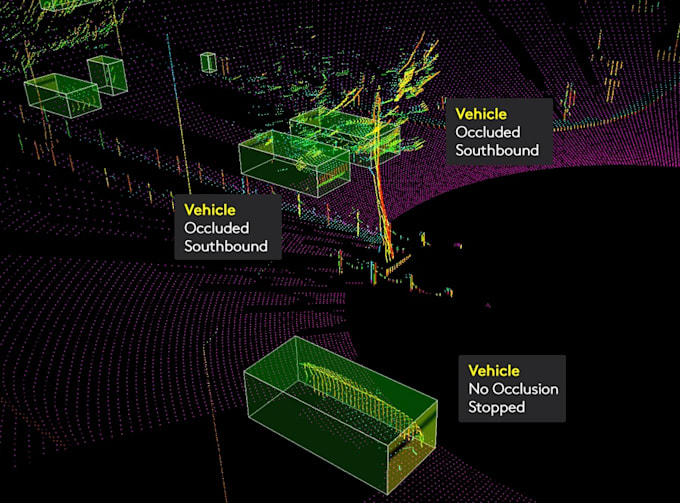
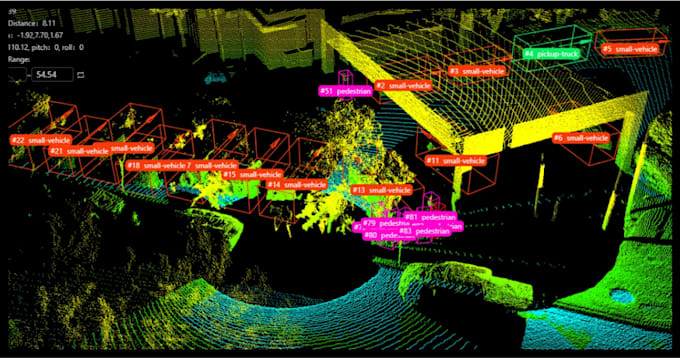
- Caixas 2D e 3D alinhadas com profundidade para dados RGB-D
- Configurações de câmera de pulso, cabeça e fixa
ENTREGAS
- Rótulos por câmera mais um arquivo combinado com IDs compartilhados
- Planilha de definição de classe e ID
- Relatório de verificação de sincronização marcando quadros com problemas de tempo
- Imagens de pré-visualização mostrando os rótulos nas visões
POR QUE TRABALHAR CONOSCO
- Verificações entre visões detectam IDs incompatíveis
- Experiência com braços robóticos e setups de robôs móveis
- Saída no seu formato
- Revisões incluídas
AMOSTRA GRÁTIS
Envie 5 quadros sincronizados que rotularemos gratuitamente.

Técnica:
Manual
Tipo de marcação:
Imagem
•
Vídeo
Tradução automática
Você precisa de arquivos de calibração de câmera?
Para trabalho em 3D, sim. Para rótulos 2D entre visões, eles ajudam, mas não são obrigatórios.
Quais formatos de profundidade você aceita?
Mapas de profundidade PNG e NPY; ROS bags mediante solicitação.
Quais configurações de câmera você suporta?
Câmeras de pulso, cabeça e fixas em braços robóticos e robôs móveis.