Ver categorias
Explorar
Fiverr Pro
Português
$
USD
Desenvolvedor de robótica, ilustrador digital, redator técnico, copywriter
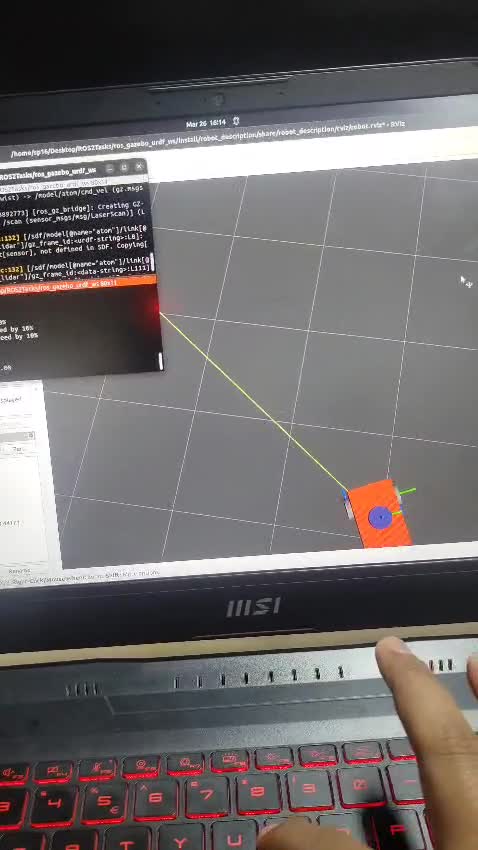
Está tendo dificuldades para depurar nós ROS2, construir simulações no Gazebo ou escrever scripts de controle para seu projeto de robótica?
Sou especialista em desenvolvimento com ROS2, simulação física no Gazebo e lógica de drones autônomos. Entrego softwares limpos, documentados e confiáveis, feitos sob medida para seu projeto.
O que eu ofereço:
Por que trabalhar comigo?
Por favor, envie uma mensagem com os detalhes do seu projeto antes de fazer o pedido, assim podemos escolher o melhor pacote!

Plataforma:
NVIDIA Jetson
Sensores:
Acelerômetro
•
Ultrassônico
•
Camera
•
Lidar
Tradução automática
Q1: Que informações preciso fornecer antes de começar?
Por favor, compartilhe sua versão do OS (por exemplo, versão do Ubuntu), distribuição ROS2 (Humble, Iron, Jazzy), versão do Gazebo e uma descrição clara ou script do que você quer que o robô/drone faça.
Q2: E se meu código precisar de hardware específico ou dependências do ROS?
Sou especializado em ambientes de simulação pura com ROS2 e Gazebo. Se seu projeto envolve hardware físico, podemos validar a lógica de controle usando modelos simulados primeiro, para garantir uma integração tranquila.
Q3: Você consegue trabalhar com códigos existentes ou depurar nós quebrados?
Sim! Posso revisar seu pacote ROS2 ou ambiente de simulação, identificar bugs ou erros de configuração e fornecer uma versão corrigida com explicações.